


惯性聚合 高效追踪和阅读你感兴趣的博客、新闻、科技资讯
阅读原文 在惯性聚合中打开

推荐订阅源

J
Java Code Geeks
奇客Solidot–传递最新科技情报
奇客Solidot–传递最新科技情报
有赞技术团队
有赞技术团队
博客园 - 【当耐特】
云风的 BLOG
云风的 BLOG
Martin Fowler
Martin Fowler
钛媒体:引领未来商业与生活新知
钛媒体:引领未来商业与生活新知
量子位
Engineering at Meta
Engineering at Meta
博客园 - 叶小钗
T
The Blog of Author Tim Ferriss
Recent Announcements
罗磊的独立博客
B
Blog
让小产品的独立变现更简单 - ezindie.com
U
Unit 42
Microsoft Azure Blog
D
Docker
N
Netflix TechBlog - Medium
Cyber Security Advisories - MS-ISAC
B
Blog RSS Feed
I
InfoQ
freeCodeCamp Programming Tutorials: Python, JavaScript, Git & More
V
V2EX

Nyhetsarkiv

Makermiljöer avgörande steg för en framtidsinriktad ingenjörsutbildning | KTH Varför tar det decennier för granar att fortplanta sig? Genetisk studie ger nya ledtrådar | KTH KTH-forskning kan ge ny behandling av Crohns sjukdom | KTH AI – forskarnas nya kollega i labbet | KTH Så ska nybörjarna få matte på hjärnan | KTH KTH bygger svensk kunskap om nitrocellulosa | KTH Nytt Vetenskapens hus öppnar i Kista | KTH Debattartikel: Höga lokalkostnader hotar forskning och utbildning | KTH Precis som när man drar upp trädstubbar – en ny metod för tillverkning av biosensorer | KTH Bläckfiskens parningsarm mer talangfull än väntat | KTH Konstnärer och forskare samarbetar för att motverka psykisk ohälsa | KTH KTH hjälper polisen i mordrättegång – med DNA-analys av hundhår | KTH Från MIT till KTH: AI-baserad cybersäkerhet i Sverige | KTH Platt optisk fiber ger glaset nya sinnen | KTH När spillror blir en resurs i återuppbyggnaden | KTH I rymden kan ingen höra dig odla | KTH KTH och Volvo Cars blir strategiska partners | KTH Telia, KTH och Brookfield inleder strategiskt partnerskap för suverän AI i Sverige | KTH Nytt centrum ska stärka Sverige i kvantkapplöpningen  | KTH Från tryckpressen till Tiktok – tekniken som påverkat demokratin | KTH KTH kom på andra plats i Sverige och på 82:a plats i världen | KTH Prova-på i programmering ska ge fler ingenjörer | KTH Alltid fel temperatur på kontoret? Ny studie visar en enkel lösning | KTH Tre KTH-projekt på IVA:s lista för forskningsgenomslag 2026 | KTH KTH på Almedalsveckan 2026 | KTH KTH vill hitta framtida studenter på Järvaveckan | KTH I gränslandet föds framtidens innovationer | KTH Andrea Eriksson får Levipriset för forskning om ledarskap och arbetsmiljö | KTH Robotar ska testas i hemmet | KTH KTH går på promenad med Vasamuseet | KTH
ERC-anslag ska ge robotar bättre grepp | KTH
2026-09-03 · via Nyhetsarkiv
porträtt
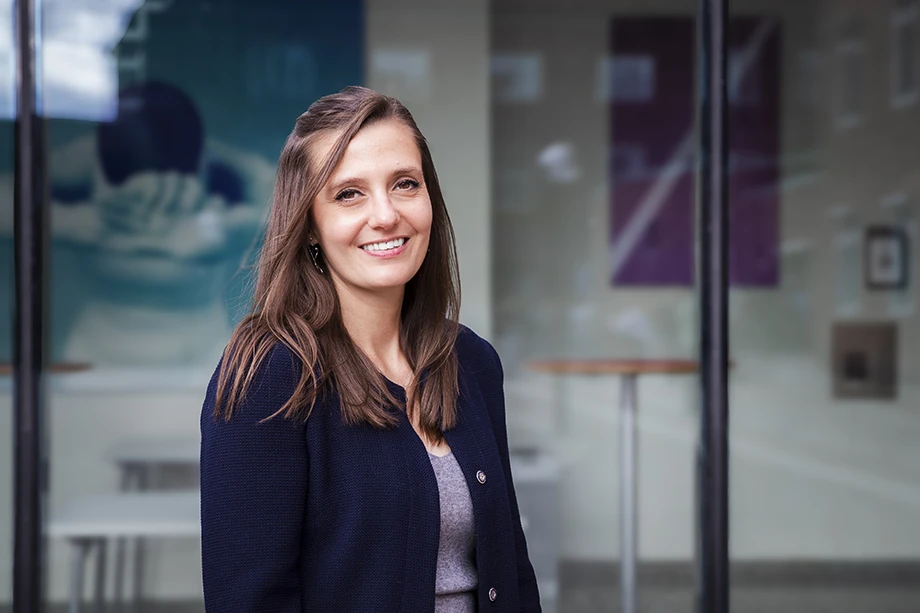
Noémie Jaquier leder forskning som ska lära robotar att förstå mjuka föremål. (Foto: Christer Gummeson)

Publicerad 2026-09-03

Att få robotar att kunna hantera mjuka och formbara föremål är en av de stora utmaningarna inom robotikforskningen. Nu har Noémie Jaquier, biträdande lektor i robotinlärning och styrning, beviljats ERC Starting Grant för ett projekt som angriper problemet på ett nytt sätt.

Att greppa, flytta och forma mjuka och föränderliga saker som kablar, kläder, väskor och mat är en självklar del av vår vardag. Vi gör det utan att tänka på det, tack vare hjärnans och kroppens förmåga att snabbt uppfatta ett föremåls form, planera en rörelse och anpassa greppet.

– För robotar är detta däremot mycket svårt. Att på ett säkert och tillförlitligt sätt greppa och styra föremål som kan ändra form är en av robotikens stora utmaningar, säger Noémie Jaquier .

Nu ska forskarna i projektet GEOMANIP, som leds av Noémie Jaquier, utveckla ett nytt sätt för robotar att förstå och hantera mjuka och formbara föremål. Metoden tar hänsyn både till föremålens geometriska egenskaper och till hur de beter sig enligt fysikens lagar. Forskarna kombinerar kunskap om hur material och föremål förändras med modern AI och djupinlärning.

Självständiga robotar

– Det ska ge robotar bättre förmåga att uppfatta, planera och styra sina rörelser – och göra dem mer självständiga när de ska plocka upp, flytta och arbeta med mjuka och föränderliga föremål.

Målet är att utveckla en generell metod för robothantering som fungerar för många olika typer av föremål och gör det möjligt för robotar att arbeta mer exakt och pålitligt.

– Vi vill med forskningen ta ett steg mot robotar som kan arbeta med formbara föremål lika naturligt som människor.

Förverkliga idéer

Finansieringen från ERC, Europeiska forskningsrådet, uppgår till 1,5 miljoner euro och löper över fem år.

– Jag känner mig oerhört tacksam över att få möjligheten att förverkliga idéerna bakom projektet. Finansieringen ger mig frihet, resurser och tid att ägna mig åt den forskning jag verkligen tror på. Jag kan bygga ett team och utforska ett helt nytt sätt för robotar att förstå och hantera deformerbara objekt.

Text: Christer Gummeson ( gummeson@kth.se )

ERC Starting Grant är individuella bidrag och vänder sig till unga lovande forskare med banbrytande forskningsidéer och potential att bli framtidens forskningsledare. Bidragen ska ge forskarna möjlighet att utveckla sin forskning och bygga upp egna forskargrupper. Totalt beviljades 421 forskare medel i år.