惯性聚合 高效追踪和阅读你感兴趣的博客、新闻、科技资讯
阅读原文 在惯性聚合中打开

推荐订阅源

aimingoo的专栏
aimingoo的专栏
G
Google Developers Blog
B
Blog RSS Feed
A
About on SuperTechFans
奇客Solidot–传递最新科技情报
奇客Solidot–传递最新科技情报
V
V2EX
Stack Overflow Blog
Stack Overflow Blog
C
Check Point Blog
H
Hackread – Cybersecurity News, Data Breaches, AI and More
Engineering at Meta
Engineering at Meta
Cyber Security Advisories - MS-ISAC
博客园 - 司徒正美
D
Docker
F
Fortinet All Blogs
Hugging Face - Blog
Hugging Face - Blog
Last Week in AI
Last Week in AI
H
Help Net Security
WordPress大学
WordPress大学
MyScale Blog
MyScale Blog
博客园 - Franky
人人都是产品经理
人人都是产品经理
钛媒体:引领未来商业与生活新知
钛媒体:引领未来商业与生活新知
Blog — PlanetScale
Blog — PlanetScale
L
LangChain Blog

博客园 - longyue

[BF学院_卷1] -- 第30讲:mixTable() 总结 —— Mixer 完整控制模型 [BF学院_卷1] -- 第29讲:applyMixToMotors() —— 最终 Motor Output 生成 [BF学院_卷1] -- 第28讲:applyMixerAdjustment() —— 为什么 Mixer 需要重新分配控制权限 [BF学院_卷1] -- 第27讲:PID Output 如何进入 Mixer —— 从控制需求到 motorMix [BF学院_卷1] -- 第26讲:calculateThrottleAndCurrentMotorEndpoints() —— Mixer 如何确定油门基础范围 [BF学院_卷1] -- 第25讲:mixTable() 总览 —— Mixer 在控制循环中的位置 [BF学院_卷1] -- 第24讲:mixer_init.c —— 飞控启动时如何准备 Mixer [BF学院_卷1] -- 第23讲:Mixer 数学模型 —— motorMixer_t 如何形成 Motor Output [BF学院_卷1] -- 第22讲:Betaflight 如何描述 Mixer —— mixer.h 数据结构 [BF学院_卷1] -- 第21讲:四旋翼为什么可以通过电机控制姿态 —— Mixer 背后的物理基础 [BF学院_卷1] -- 第20讲:从 PID Output 到 Motor Command(电机指令)——为什么飞控需要 Mixer [BF学院_卷1] -- 第19讲:PID Controller(PID控制器)——飞控到底如何理解误差并控制飞机? [BF学院_卷1] -- 第18讲:PID Controller 的最后一环——为什么飞控还需要 Feedforward(前馈控制)? [BF学院_卷1] -- 第17讲:D Term(微分控制项)——飞控如何提前感知运动变化? [BF学院_卷1] -- 第16讲:I Term(积分控制项)——飞机为什么总是差一点? [BF学院_卷1] -- 第14讲:Rate Error(角速度误差)——PID 真正控制的到底是什么? [BF学院_卷1] -- 第15讲:P Term(比例控制项)——飞控是如何利用误差开始控制飞机的? [BF学院_卷1] -- 第13讲:Outer Loop 的终点——为什么还要读取 Current Angular Rate(当前角速度)? [BF学院_卷1] -- 第十二讲:Yaw Compensation(偏航补偿) [BF学院_卷1] -- 第12讲脚本 [BF学院_卷1] -- 第十一讲:Current Angular Rate(当前角速度)——飞控怎样知道飞机现在转得有多快? [BF学院_卷1] -- 第十讲:Angle Error(姿态角误差)如何变成 Desired Angular Rate(目标角速度) [BF学院_卷1] -- 第九讲:Current Angle(当前姿态角)遇见 Target Angle(目标姿态角) [BF学院_卷1] -- 第八讲:飞手打杆以后,飞控首先得到什么? [BF学院_卷1] -- 第七讲:为什么 Pitch Flip 只在 180° 看起来正确 [BF学院_卷1] -- 第7讲脚本 [BF学院_卷1] -- 第6讲:为什么 Pitch Flip 会骗人 [BF学院_卷1] -- 第6讲脚本 [BF学院_卷1] -- 第五讲:第一次修正——Pitch Flip 为什么看起来有效 [BF学院_卷1] -- 第5讲脚本 - longyue
[电调]AM32电调调参系列 —— Throttle Rate of change, per ms...
longyue · 2025-11-13 · via 博客园 - longyue

https://blog.csdn.net/qq_39312146/article/details/153828148

我们来深入分析AM32中 ​​Throttle Rate of change, per ms(油门变化率,每毫秒)​​ 这个参数。这是一个对飞行手感和电机响应有至关重要影响的“手感微调”参数。

一、 核心概念:它是什么?​

这个参数定义了油门指令变化的​​最大允许速度​​,单位是 ​​每毫秒多少油门量​​。油门量通常指代的是电调输出的PWM占空比或目标电流/转速的指令值。

  • ​​简单理解​​:它就像一个安装在油门通道上的“​​加速度限制器​​”。即使你瞬间将遥控器摇杆从0推到100%,电调接收到的指令也不会瞬间跳变,而是会按照你设定的这个“变化率”平滑地增加到目标值。
  • ​​技术实现​​:在代码中,它可能表现为一个限制函数,例如:
// 伪代码示例
current_throttle_command += constrain(requested_change, -rate_limit, rate_limit);

这里的 rate_limit 就是你设置的 Throttle Rate of change, per ms 参数。

二、 参数设置过小(例如:0.1 - 0.5 /ms)的效果​

当这个值设置得很小时,意味着油门指令的变化被限制在一个非常缓慢的速度。

​​表现在电机上的效果:

  1. ​​​​动力响应“绵软”和“延迟”​​
    1. ​​现象​​:当你快速推油门时,电机不会立刻爆发式加速,而是会有一个明显的“思考人生”的过程,然后像涡轮增压发动机一样,动力线性且缓慢地建立起来。收油时也是如此,动力会缓慢下降,而不是立刻停止。
    2. ​​比喻​​:就像开一辆油门踏板和节气门之间用一根很软的弹簧连接的车,你踩下踏板,发动机反应总是慢半拍。
  2. ​​极高的平滑度和流畅性​​
    1. ​​现象​​:任何突兀的油门操作都会被过滤掉。电机转速的变化极其平滑,几乎感觉不到任何顿挫。这对于拍摄平稳流畅的FPV镜头(如电影级航拍)非常有利。
    2. ​​电机表现​​:相电流变化非常平缓,电机运行声音会从尖锐的啸叫变得沉闷、平滑。
  3. ​​抑制飞行器振荡(非常关键的作用)​​
    1. ​​现象​​:如果飞行器存在某种频率的振荡(通常是PID调校不当或硬件共振引起),降低油门变化率可以有效地​​阻尼​​这种振荡。因为它限制了动力系统对快速、细微的PID修正指令的响应速度,相当于一个低通滤波器。
    2. ​​电机表现​​:电机不会频繁地、高速地正反转以进行姿态修正,从而切断了振荡的能量来源。
  4. ​​极端情况下的风险​​
    1. ​​操控性下降​​:在需要快速救机或规避障碍时,动力响应太慢会导致操作无效,眼睁睁看着炸机。
    2. ​​过热风险​​:电机可能长时间处于“爬升”状态,而非高效区间,在某些工况下可能导致效率降低而发热。

​​适用场景​​:​​ cinematic 航拍机、长航时巡航机、或者用于解决高频振荡问题的临时手段。​

三、 参数设置过大(例如:5.0 - 10.0+ /ms)的效果​

当这个值设置得很大甚至到最大值时,意味着对油门指令的变化几乎不加限制,电调会试图瞬间响应你的遥控器指令。

表现在电机上的效果:​

  1. 极致的“跟手性”和迅猛响应​​
    1. ​​现象​​:推油即来,收油即停。电机响应你的手指动作几乎没有延迟,动力输出非常直接、暴力。这是竞速无人机追求的感觉。
    2. ​​比喻​​:就像开一辆油门拉线直接连接节气门的赛车,油门深浅与动力输出是1:1的实时映射。
  2. ​​动力输出“突兀”和“不平滑”​​
    1. ​​现象​​:任何细微的油门抖动都会被电机忠实执行。导致飞行器可能产生顿挫感,尤其是在低速、精细操作时(如悬停、穿小门)会难以控制。
    2. ​​电机表现​​:相电流会有剧烈的阶跃变化,电机声音听起来更干脆、更具攻击性。
  3. ​​可能放大机身问题​​
    1. ​​现象​​:如果飞行器存在轻微抖动或刚性不足,极高的油门响应会​​放大​​这些问题,甚至激发新的高频振荡。因为它允许PID控制器的高频修正指令毫无保留地传递给电机。
    2. ​​电机表现​​:电机可能会因为高频率的微小正反转调整而发出“嗡嗡”的噪音(通常与滤波器设置相关)。
  4. ​​对电调、电池和电机要求更高​​
    1. ​​现象​​:瞬间的大功率需求会给动力系统带来压力,可能导致电池电压瞬间骤降(引起OSD黑屏或图传雪花),对电调MOSFET的冲击电流也更大。

​​适用场景​​:​​ 追求极致响应的5寸竞速无人机、专业花飞机(飞行员技术娴熟)。​

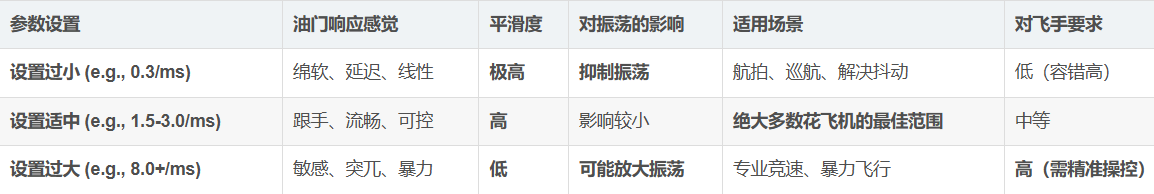
​​四、 对比总结与实战指南

111

调试建议与步骤:​​​​

  1. 初始值​​:对于一个新配置,可以从一个中间值开始,例如 ​​2.0 /ms​​。这是很多预设的“花飞”配置常用的值。
  2. ​​如何调试​​
    1. ​​感觉动力迟钝?​​ → 以 ​​0.5​​ 为步长​​增大​​该值,直到感觉动力响应跟手。
    2. ​​感觉飞机抖动、顿挫或难以精细控制?​​ → 以 ​​0.2​​ 为步长​​减小​​该值,直到飞行感觉平稳顺滑。
  3. ​​与其它参数的关系​​:
    1. ​​PID增益​​:高油门变化率通常需要更保守的D值,否则容易引发高频噪音。
    2. ​​滤波器​​:如果你使用了较强的滤波器(如陀螺仪低通滤波器),你可能可以承受更高的油门变化率,因为滤波器已经过滤掉了一部分高频噪音。
    3. ​​电机进角(Timing)​​:高进角配合高油门变化率会带来极其暴力的动力,但也更容易发热和引起振荡。

最终,这个参数的调整是一个非常主观的过程,完全取决于你的飞行风格和飞机配置。​

​ 最好的方法是在一个安全的环境中,从一个基准值开始,进行多次试飞,每次只调整这一个参数,仔细体会手感的变化,找到最适合你的那个“甜点”值。