惯性聚合 高效追踪和阅读你感兴趣的博客、新闻、科技资讯
阅读原文 在惯性聚合中打开

推荐订阅源

D
DataBreaches.Net
N
Netflix TechBlog - Medium
P
Proofpoint News Feed
D
Docker
J
Java Code Geeks
L
LangChain Blog
Microsoft Security Blog
The GitHub Blog
The GitHub Blog
I
InfoQ
Stack Overflow Blog
Stack Overflow Blog
云风的 BLOG
云风的 BLOG
Engineering at Meta
Engineering at Meta
MongoDB | Blog
MongoDB | Blog
月光博客
月光博客
T
Tailwind CSS Blog
M
MIT News - Artificial intelligence
Blog — PlanetScale
Blog — PlanetScale
Google DeepMind News
腾讯CDC
罗磊的独立博客
U
Unit 42
爱范儿
爱范儿
Vercel News
Vercel News
MyScale Blog
MyScale Blog

你是下雨天

老派约会之必要 AI的逗号 相机配件 烘焙初体验——蛋挞和泡芙 摩托驾驶证科目一易错点 摩托驾驶证科目一易错点 三维旋转、欧拉角、四元数 维生素每日摄入量 高斯分布常用公式 爱得太迟 《娱乐至死》读后感 科目三 无线通信标准杂谈 信号调制与解调 IEEE论文爬虫及数据统计 我的电脑(不时更新) 【高等数值分析】Krylov子空间方法 【随机过程2】连续参数马尔可夫链 【随机过程2】马尔可夫过程2 | 状态空间 【随机过程2】马尔可夫过程1 | 基本概念 【随机过程2】布朗运动2 | 推广 Hello World 【高等数值分析】常微分方程数值解 【高等数值分析】数值积分和数值微分
SLAM综述
Glooow · 2022-03-02 · via 你是下雨天

关于SLAM(simultaneous localization and mapping)问题一个很粗糙的总结。

对于SLAM的发展历程,Leonard和Reid大佬将SLAM到目前为止的发展过程总结为三个阶段:

  1. classical age(1986-2004):早期阶段,SLAM问题的定义、基于概率框架的建模和求解方法;
  2. algorithm-analysis age(2004-2015):深入研究SLAM问题的一些性质,比如稀疏性、收敛性、一致性等,更多样、更高效的算法也被相继提出;
  3. robust-perception age(2015-):开始考虑算法的鲁棒性、可扩展性、资源约束下的高效算法、高层语义认知任务导向等;

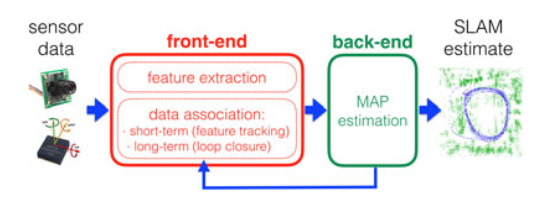
SALM系统主要包括前端和后端两部分,前端负责从传感器数据中提取特征、data association(如特征提取、回环检测)等,后端负责最大后验估计、滤波等;

SLAM

根据感知手段可以分为几类:

  • 测距测角:传感器比如毫米波雷达、声纳等;
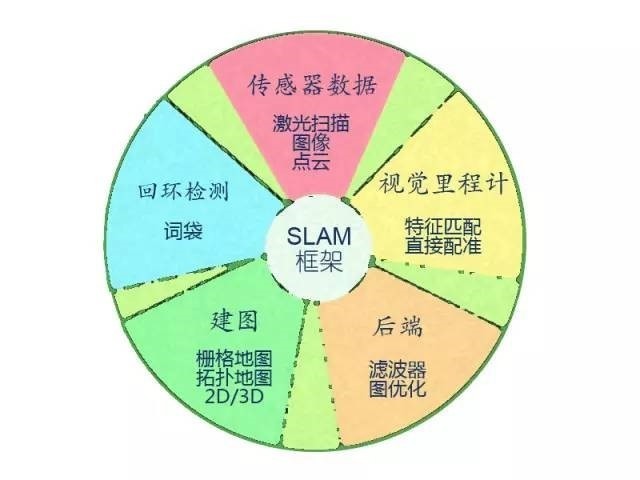
  • 视觉相机:各种相机,比如RGB-D相机等;需要从图像中提取特征点,例如SIFT等;纯视觉导航有专门的研究方向,即VO(Visual Odometry),VO+全局地图优化(例如回环检测)=visual SLAM;
  • 激光雷达;
  • 惯性导航:IMU,配合视觉传感器可以实现VIO;

根据地图结构可以分为几类(地图结构与感知手段紧密相关):

  • 基于landmarkd的,传感器通常是测距测角的,或者视觉中提取特征点;
  • 栅格地图(2D)、点云地图(3D),主要是激光雷达;
  • 基于边/表面的几何地图;

根据求解方法可以分为几类:

  • 基于贝叶斯框架递归滤波的:如EKF、PF、Information Filter等;
  • 基于优化的:一种是光束平差法(用于视觉,实际上是最小二乘);另一种是图优化(graph SLAM,实际上就是概率图模型,似乎是现在的主流);
  • Set Membership 类的方法、以及定性方法等;

要考虑的科学问题包括:

  • 地图构建和机器人位姿估计,因此实际上是参数估计/求解问题;
  • 多传感器数据融合,以及与已有地图信息的融合;
  • 回环检测,纠正累积误差;
  • 降低复杂度,比如每次只更新相关的部分地图和状态,而不是所有参数一起更新;
  • 数据关联;
SLAM

除了基本的SLAM问题,还有一些发展方向:

  • Active SLAM:同时考虑机器人的运动控制,与exploration-exploitation问题相关;
  • 多机SLAM,相比于单机需要考虑的问题:
    • 多机协作的架构:集中式(online or offline?)、分布式;
    • 相邻机器之间的数据交互,防止数据伦理问题,即一个数据在多个机器上重复使用多次;
    • 每个机器的地图更新方法;
    • 数据关联问题;
    • 通信负载、数据压缩、地图结构优化等;

Reference

  1. Dissanayake, MWM Gamini, et al. "A solution to the simultaneous localization and map building (SLAM) problem." IEEE Transactions on robotics and automation 17.3 (2001): 229-241.
  2. Durrant-Whyte, Hugh, and Tim Bailey. "Simultaneous localization and mapping: part I." IEEE robotics & automation magazine 13.2 (2006): 99-110.
  3. Bailey, Tim, and Hugh Durrant-Whyte. "Simultaneous localization and mapping (SLAM): Part II." IEEE robotics & automation magazine 13.3 (2006): 108-117.
  4. Bresson, Guillaume, et al. "Simultaneous localization and mapping: A survey of current trends in autonomous driving." IEEE Transactions on Intelligent Vehicles 2.3 (2017): 194-220.
  5. Taketomi, Takafumi, Hideaki Uchiyama, and Sei Ikeda. "Visual SLAM algorithms: A survey from 2010 to 2016." IPSJ Transactions on Computer Vision and Applications 9.1 (2017): 1-11.
  6. Cadena, Cesar, et al. "Past, present, and future of simultaneous localization and mapping: Toward the robust-perception age." IEEE Transactions on robotics 32.6 (2016): 1309-1332.