



惯性聚合 高效追踪和阅读你感兴趣的博客、新闻、科技资讯
阅读原文 在惯性聚合中打开

推荐订阅源

量子位
B
Blog
Last Week in AI
Last Week in AI
Jina AI
Jina AI
WordPress大学
WordPress大学
Cyber Security Advisories - MS-ISAC
宝玉的分享
宝玉的分享
T
Tailwind CSS Blog
P
Proofpoint News Feed
酷 壳 – CoolShell
酷 壳 – CoolShell
Google DeepMind News
U
Unit 42
雷峰网
雷峰网
J
Java Code Geeks
Apple Machine Learning Research
MongoDB | Blog
MongoDB | Blog
F
Fortinet All Blogs
美团技术团队
Y
Y Combinator Blog
腾讯CDC
B
Blog RSS Feed
T
The Blog of Author Tim Ferriss
Microsoft Azure Blog
Recent Announcements

马浩飞丨博客

ROS实现多机话题通信 ROS实现多机话题通信 · Haofei Ma Cloudflare R2 个人图床 Cloudflare R2 个人图床 · Haofei Ma 【Apple Vision Pro开发】开发入门 · Haofei Ma Isaac Sim 机械臂逆运动学控制 Isaac Sim 机械臂逆运动学控制 · Haofei Ma ROS2_Rviz2显示URDF模型 ROS2基本命令总结 ROS2基本命令总结 · Haofei Ma 使用zsh创建更高效的shell环境 使用zsh创建更高效的shell环境 · Haofei Ma Isaac Sim 仿真环境使用简介 Isaac Sim 仿真环境使用简介 · Haofei Ma Ubuntu设置定时任务 Ubuntu设置定时任务 · Haofei Ma 审稿意见撰写流程 Ubuntu 固定USB设备端口名(ttyUSB0->自定义) Ubuntu 固定USB设备端口名(ttyUSB0->自定义) · Haofei Ma Git+Github的代码备份与多设备同步 Git+Github的代码备份与多设备同步 · Haofei Ma 【设备使用】法奥意威 FR5 机械臂 Python 控制 【设备使用】法奥意威 FR5 机械臂 Python 控制 · Haofei Ma Python识别图片中文字和数字_easyocr Python识别图片中文字和数字_easyocr · Haofei Ma 【设备使用】omega.7主手配置与使用方法 【设备使用】omega.7主手配置与使用方法 · Haofei Ma 【论文笔记】ACT 使用低成本硬件的双手操作模仿学习 【论文笔记】ACT 使用低成本硬件的双手操作模仿学习 · Haofei Ma HDF5数据文件格式
ROS2_Rviz2显示URDF模型 · Haofei Ma
Haofei Ma · 2025-02-28 · via 马浩飞丨博客

机器人ROSROS 2

发布于 更新于

字数: 454阅读约 2 分钟阅读量: 936评论数:

ROS2_Rviz2显示URDF模型

一、实验环境及准备

测试环境

  • Ubuntu 22.04 LTS
  • ROS2 Humble

准备

  • URDF 及对应的 Mesh 文件 (本文使用的是从 Solidworks 导出的 URDF,具体导出方法可参考此文章

依赖

  • 确保自己的 ROS2 安装正常(能够运行 turtle demo 即可)
  • 安装 joint_state_publisherrobot_state_publisher
sudo apt install ros-$ROS_DISTRO-joint-state-publisher-gui ros-$ROS_DISTRO-robot-state-publisher

二、工作空间与功能包配置

mkdir ros2_ws
cd ros2_ws

为了方便实现,避免对 launch,package,setup.py 等文件进行过多修改混乱,可以在本文在 Github 上传的代码(https://github.com/HaofeiMa/urdf_ros2_rviz2)基础上修改,以满足自己需求,该代码为 UR5e 机械臂+Inspire Hand 灵巧手模型:

git clone https://github.com/HaofeiMa/urdf_ros2_rviz2.git

完成之后,可以首先测试一下是否可以正常 build 以及显示现有模型:

colcon build
source install/setup.bash
ros2 launch urdf_ros2_rviz2 view_robot_launch.py

应该可以看到 Rviz2 界面以及现有模型。

三、修改功能包

(1)创建功能包

创建一个自己的 package,并且借鉴刚才 clone 的部分代码:

ros2 pkg create your_package_name --build-type ament_python

(2)复制文件

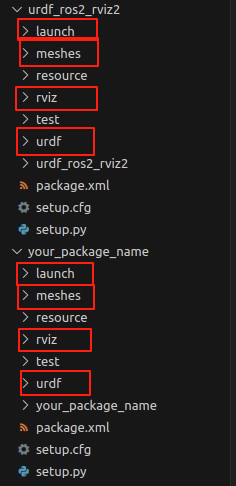
urdf_ros2_rviz2 目录下的 launch, meshes, rviz, urdf 四个文件夹,拷贝到新的 your_package_name 目录下。
三、修改功能包

(3)修改 setup.py

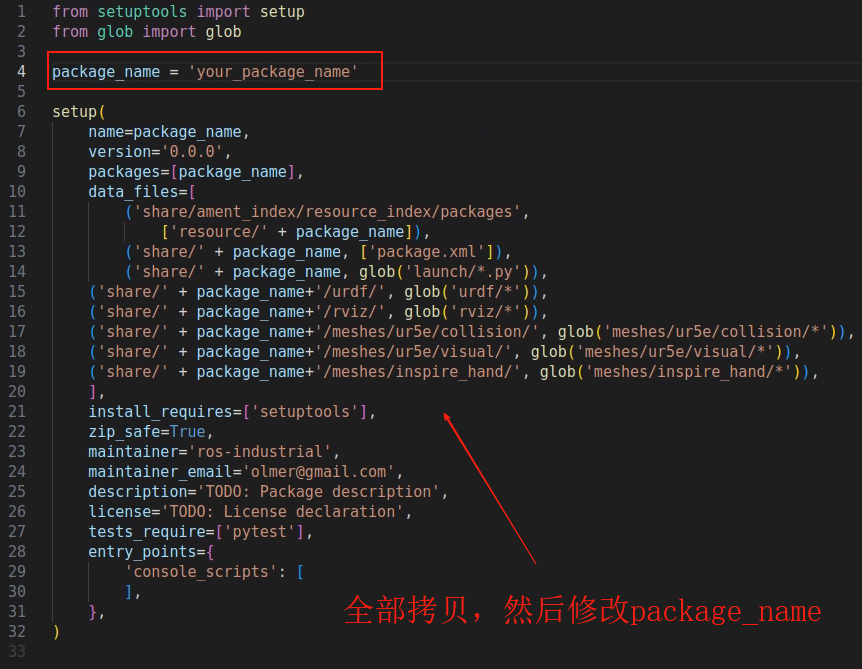
urdf_ros2_rviz2 中的 setup.py 文件代码全部拷贝过来,然后修改:

# 第4行
package_name='your_package_name'
三、修改功能包 (2)

(4)修改 package.xml

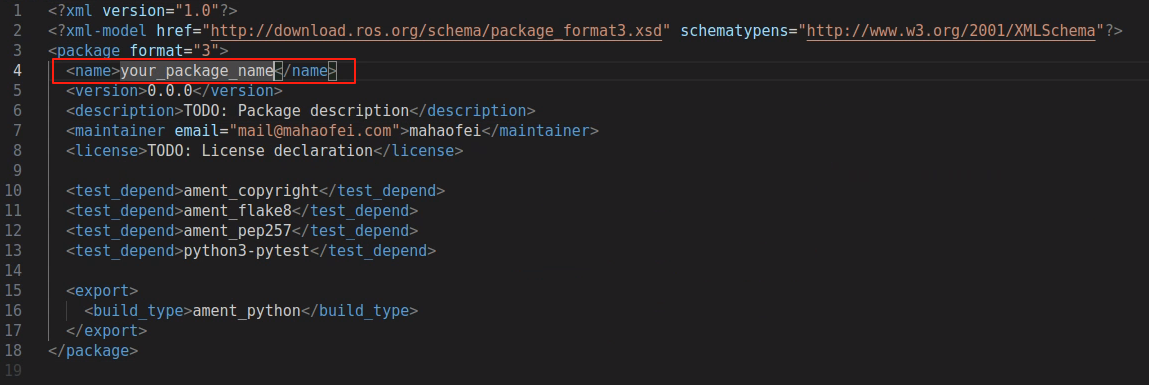
urdf_ros2_rviz2 中的 package.xml 文件代码全部拷贝过来,然后修改:

<!-- 第4行 -->
<name>your_package_name</name>
三、修改功能包 (3)

(5)复制 Meshes 文件

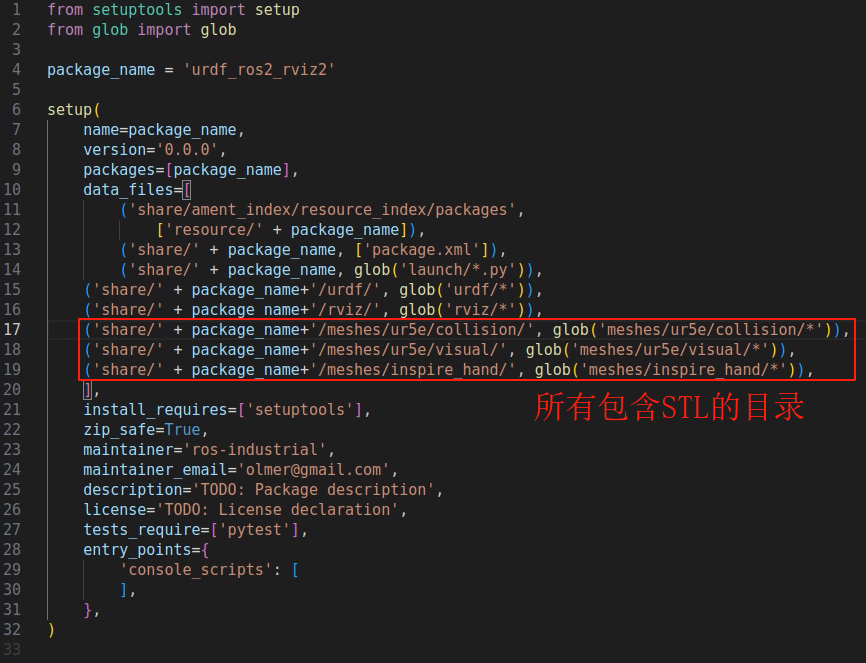
将你的 mesh 文件全部复制到 meshes 文件夹中,并将原来的 mesh 文件删除。

注意如果你 meshes 文件夹结构与我的不同,需要在 setup.py 中修改,使其与你的 STL 文件对应。
三、修改功能包 (4)

(6)修改 urdf 文件

将你的 urdf 文件复制到 your_package_nameurdf 目录中。

然后进行修改:主要是修改包名,以及检查 meshes 路径是否正确,例如

<mesh filename="package://urdf_ros2_rviz2/meshes/ur5e/visual/base.dae"/>
<!-- ⬆️修改为⬇️ -->
<mesh filename="package://your_package_name/meshes/your_path/base.dae"/>

(7)修改 launch 文件

需要修改 package name 以及 urdf 文件名:
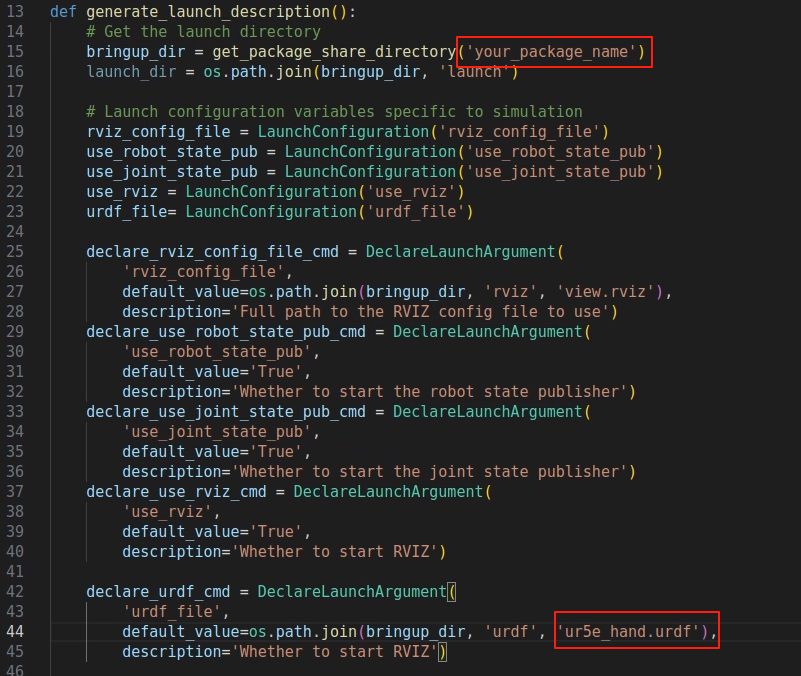
三、修改功能包 (5)

(8)修改 rviz

打开 rviz/view.rviz 文件,找到第 85 行,修改:

# 你的模型的基坐标系
Fixed Frame: base_link

(8)测试

colcon build
source install/setup.bash
ros2 launch test_urdf view_robot_launch.py
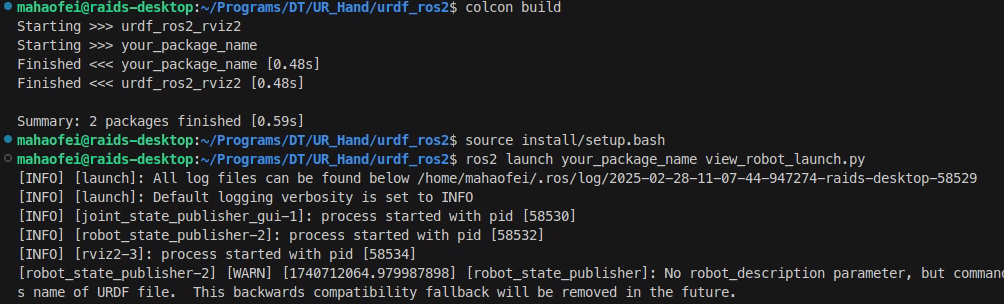
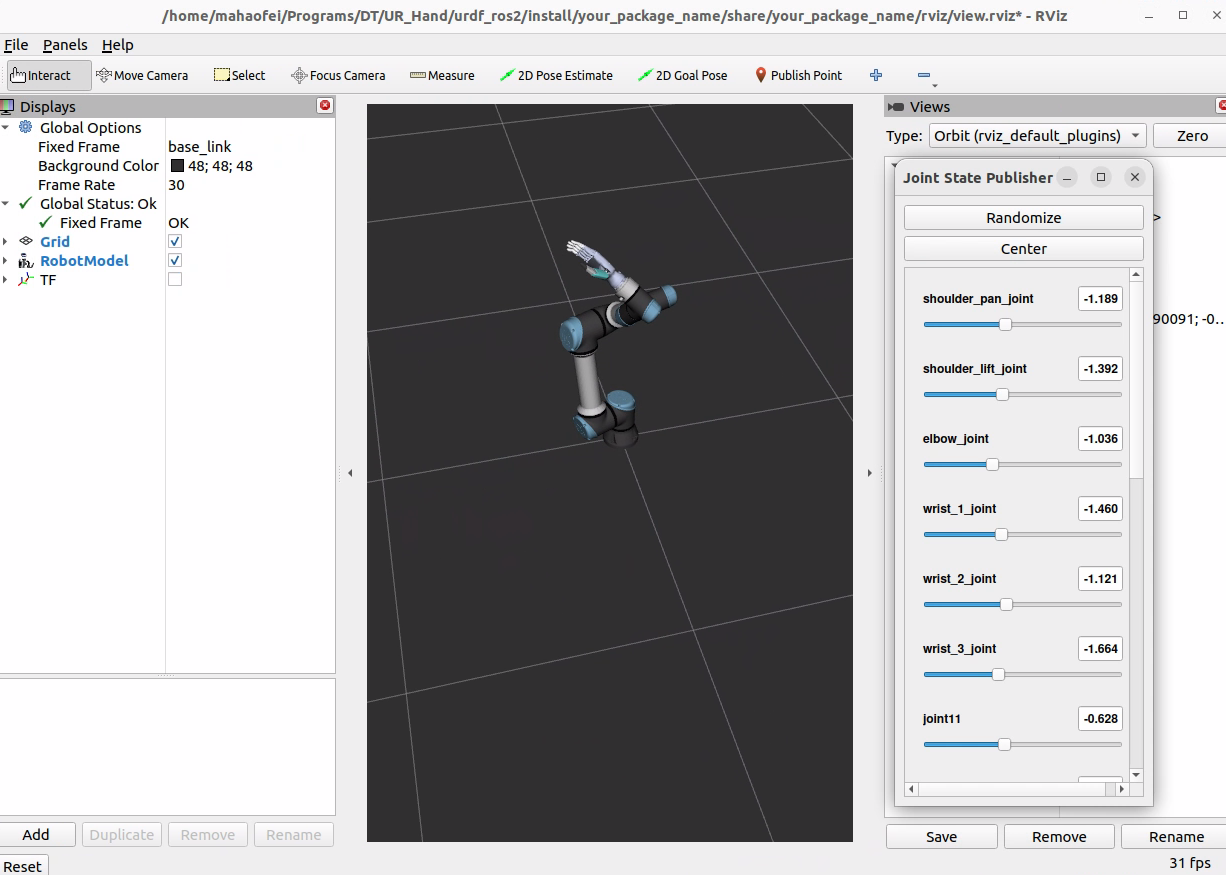
三、修改功能包 (6)

三、修改功能包 (7)

参考:

  1. https://zhuanlan.zhihu.com/p/465398486
  2. https://github.com/olmerg/lesson_urdf