






还在为多台设备调度不同步、易碰撞、难管理而头疼吗?
无论是文旅演艺中的灯光与舞美、工厂里的AGV车队,还是展馆中的智能导览,多机协同一直是行业里的技术难点。传统方案要么太“笨”,改个动作要大动干戈;要么太“脆”,网络一断全场瘫痪。
SyncBus 就是为解决这些问题而生——它是一个分布式多机协同控制系统,致力于让多台设备像一支训练有素的舞团,无需复杂编程,即可实现精准、可靠、灵活的协同作业。
在多数需要设备协作的场景中,常见的方案存在明显短板:
| 场景 | 常见做法 | 面临的问题 |
|---|---|---|
| 文旅演艺 | PLC编程 + 人工对时 | 动作调整繁琐,设备一多容易失序,彩排成本高 |
| 工厂物流 | 中央服务器集中调度 | 单点故障风险高,网络波动可能导致全线停摆 |
| 展馆互动 | 定时器 + 脚本 | 无法实时响应观众或环境变化,缺乏容错机制 |
| 无人车队 | 单车自主导航 | 缺乏全局协同,多车相遇易发生死锁或碰撞 |
行业普遍现状:
SyncBus 提供一套统一平台,覆盖三大典型协同场景:
传统系统依赖网络持续对时,网络抖动就会导致动作错乱。
SyncBus 采用脉冲同步机制:
告别人工排期和碰撞风险。
SyncBus 内置:
无需编程基础,业务人员也能快速上手。
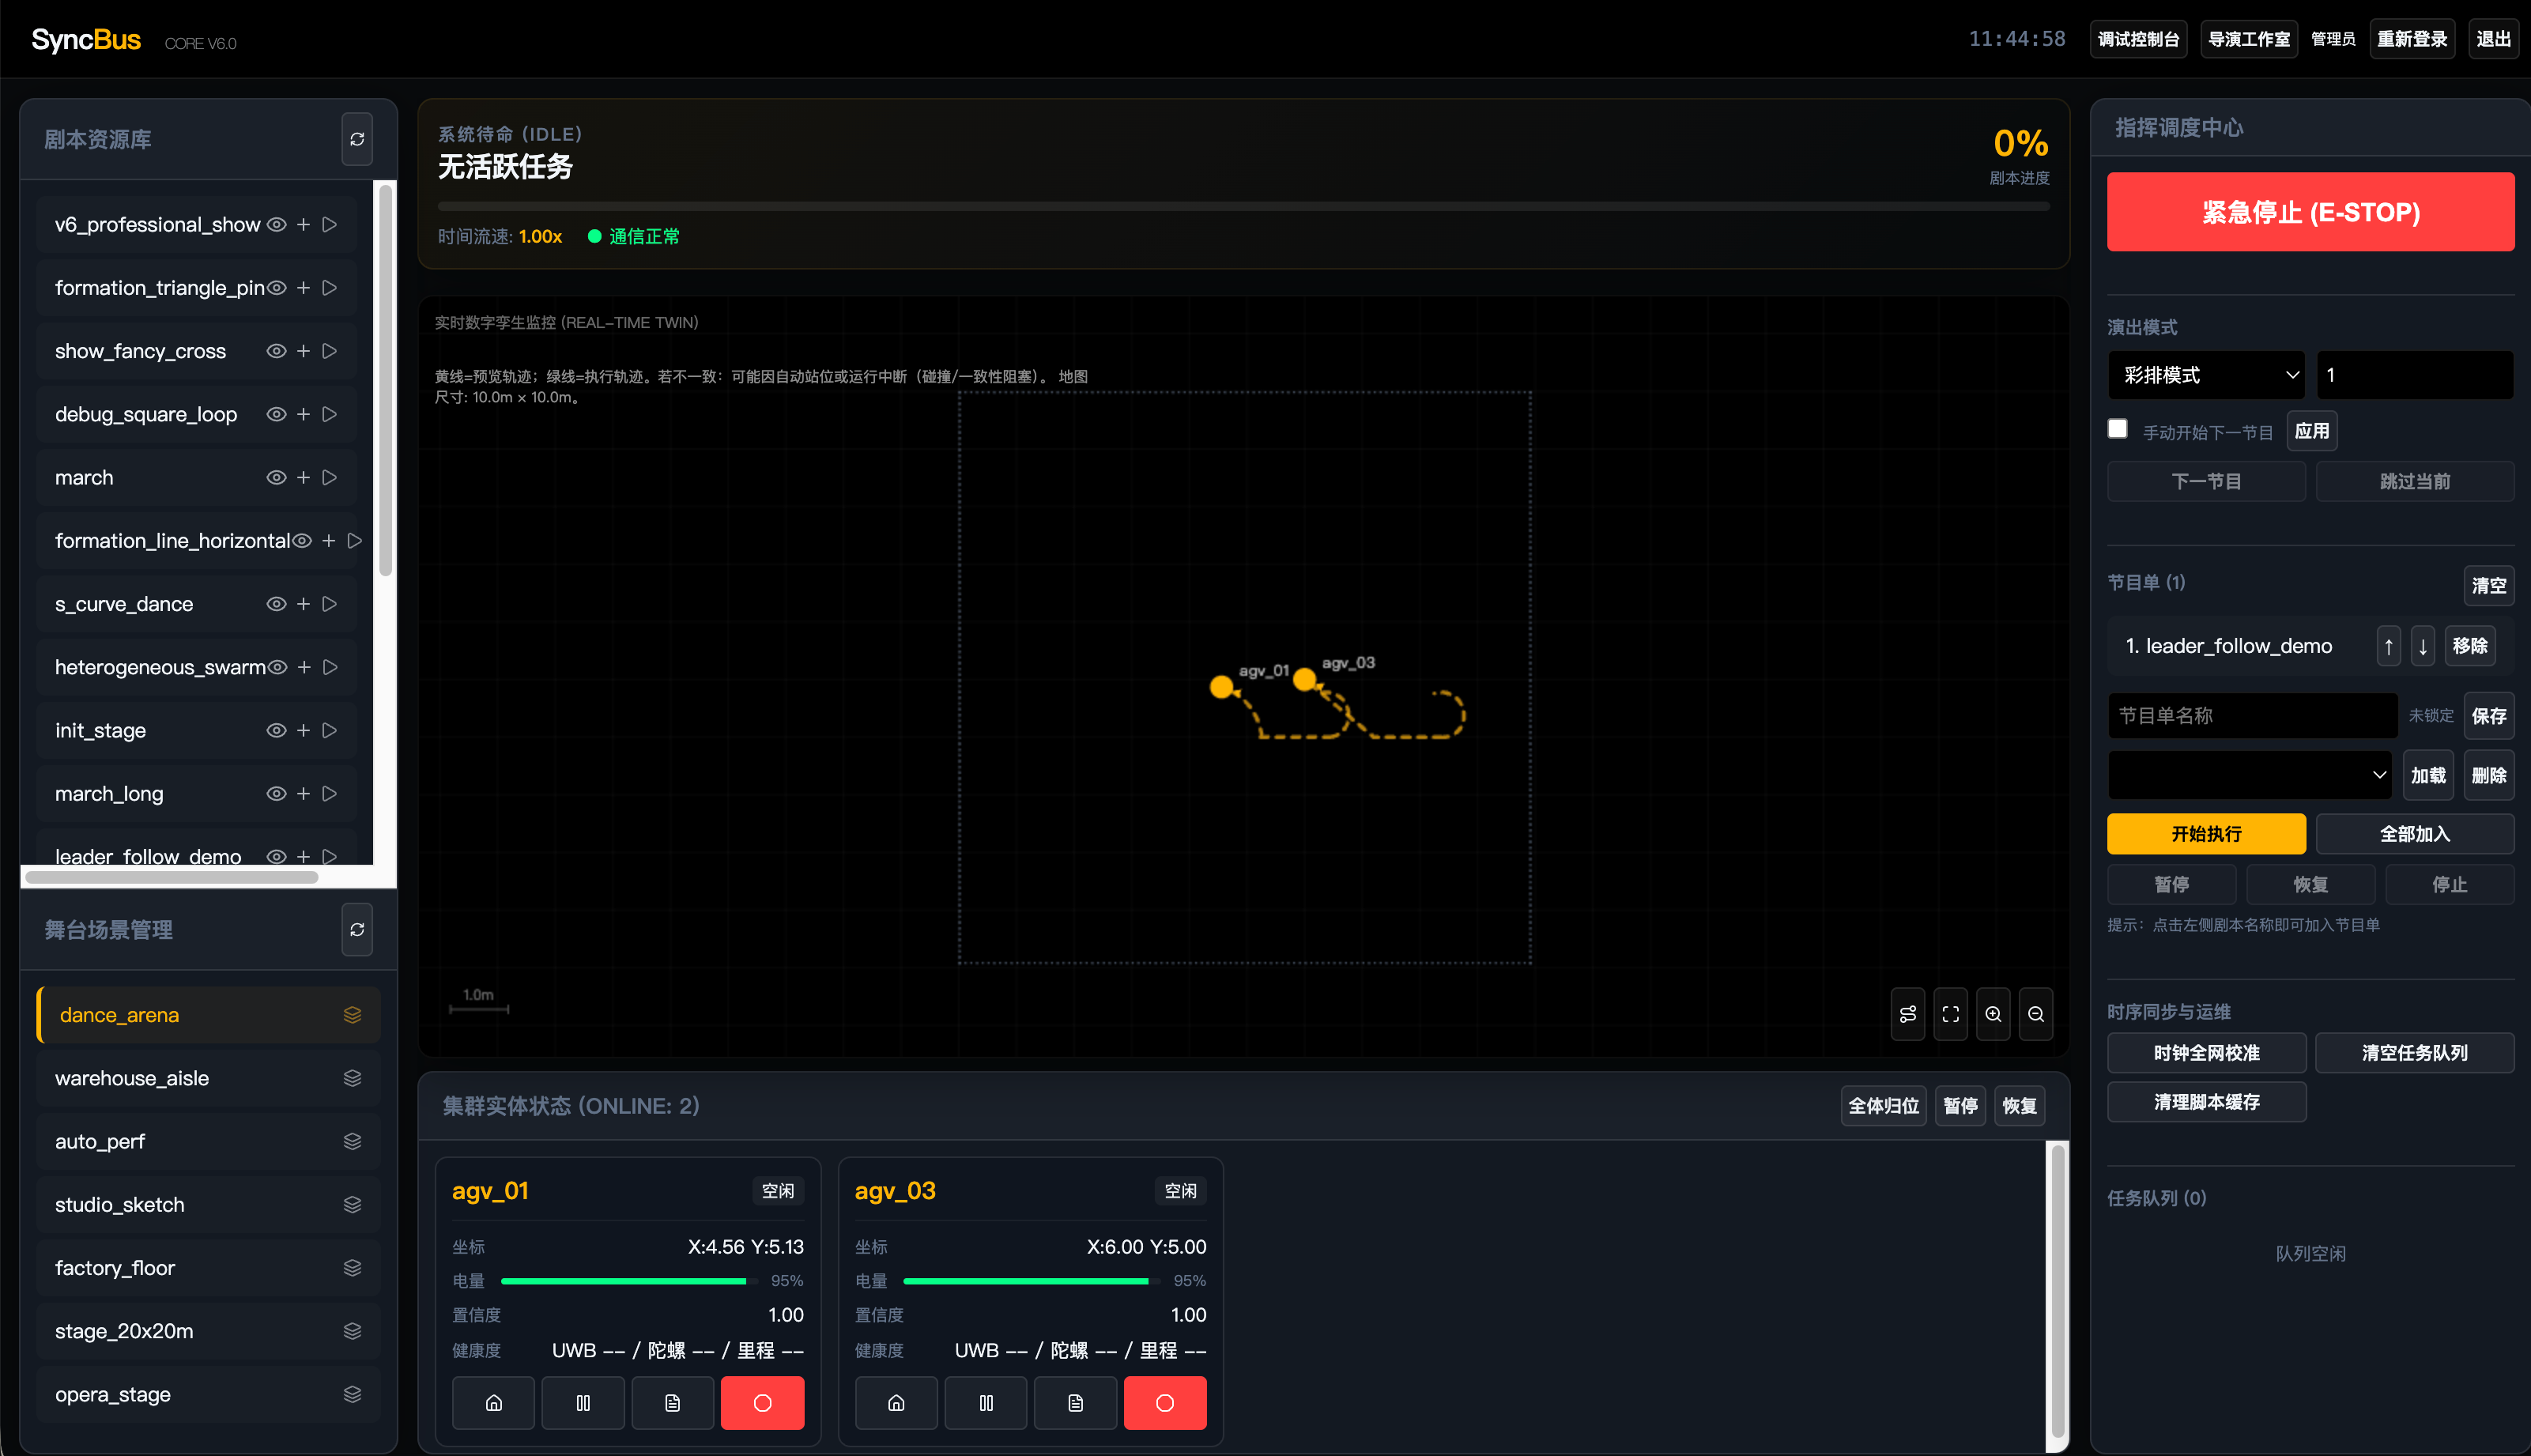
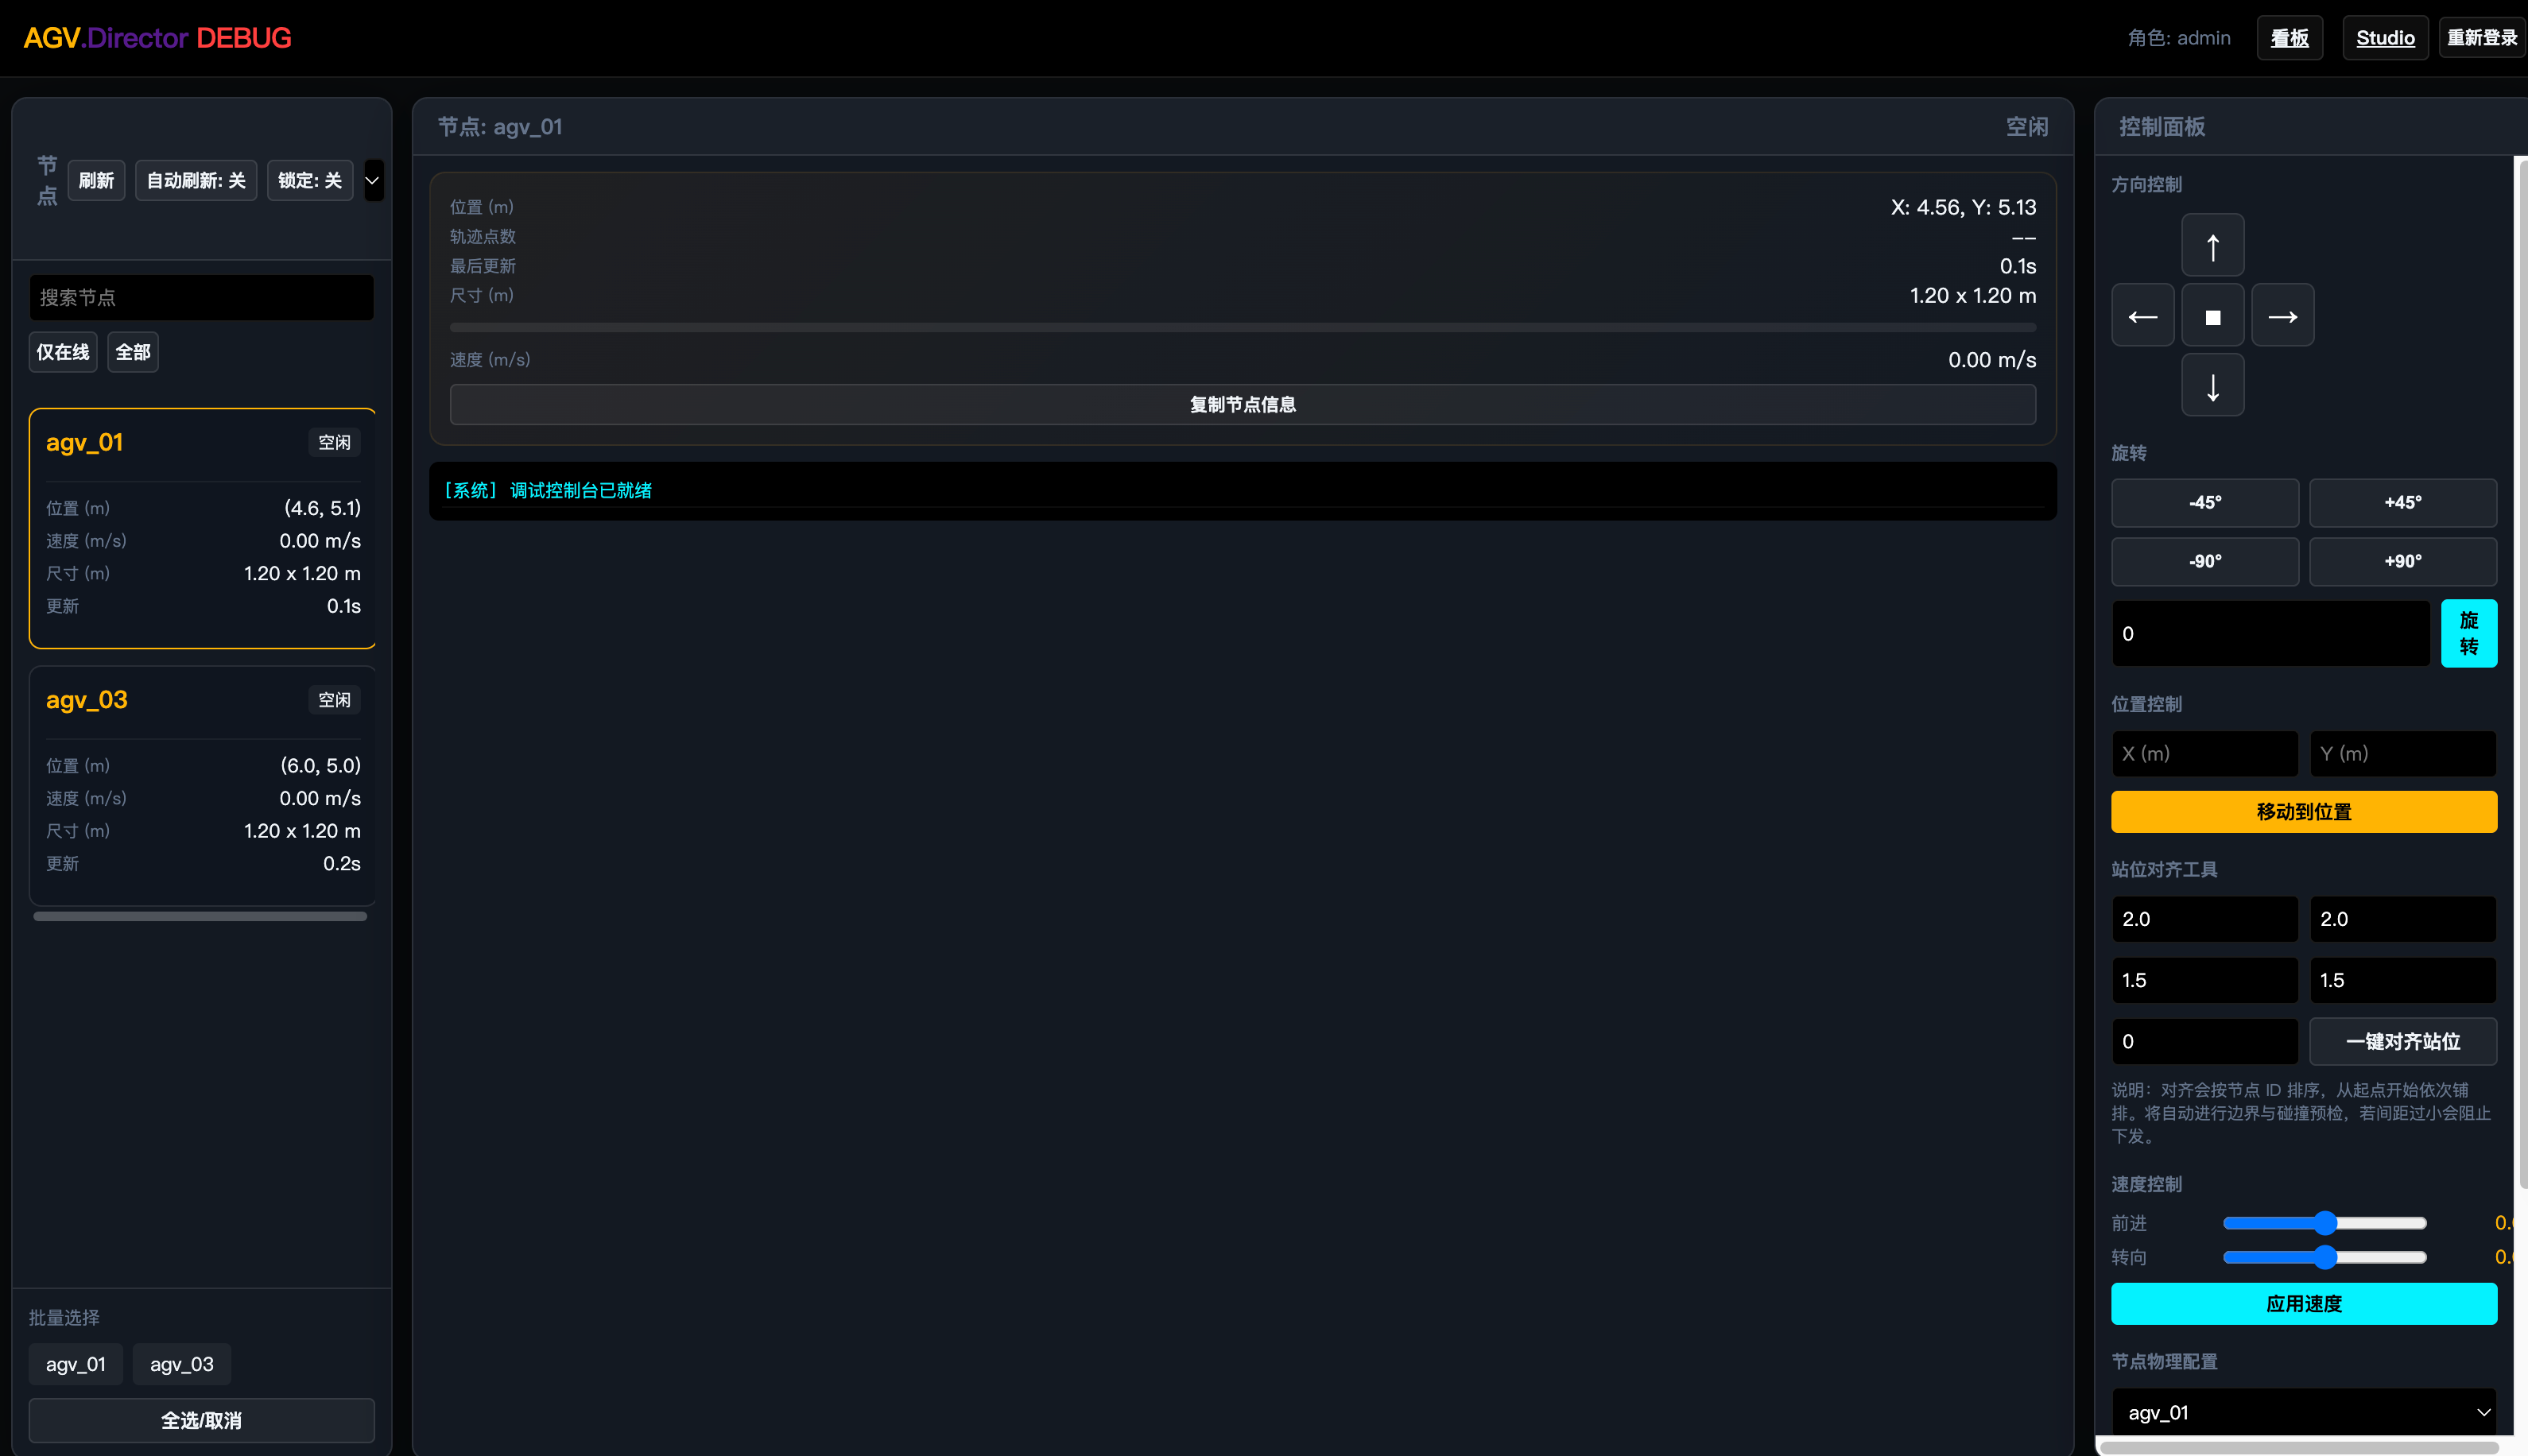
在虚拟世界中预先看到真实世界的运行。
SyncBus 采用 Director-Agent 分布式架构,兼顾集中调度的便利与分布式系统的鲁棒性。
关键指标:
| 维度 | 传统 PLC 方案 | SyncBus |
|---|---|---|
| 多机协同 | 需大量底层编程,开发周期长 | 剧本驱动,开箱即用,快速部署 |
| 修改灵活性 | 需重新下载程序,停机影响大 | 修改 YAML 剧本,实时生效 |
| 可视化 | 无或需额外购买监控系统 | 内置foxglove监控支持 |
| 容错能力 | 故障后常需手动干预复位 | 自动检测、报警,部分故障可自恢复 |
| 扩展性 | 增加设备需重新配置,较为复杂 | 节点即插即用,易于扩展 |
| 维度 | ROS(机器人操作系统) | SyncBus |
|---|---|---|
| 学习成本 | 高,需熟悉其通信框架与生态 | 低,专注于协同逻辑,业务人员易上手 |
| 工业集成 | 需自行适配各类工业协议与设备 | 内置 MQTT、WS,开箱即连、注重中央控制的优化 |
| 实时可靠性 | 侧重于研究,实时性与鲁棒性需加固 | 为工业与演出场景设计,支持断网续演 |
| 编排方式 | 需编写代码或复杂配置文件 | 语义化 YAML 剧本,直观易懂 |
| 系统完整性 | 需自行整合调度、监控等模块 | 提供“导演端-执行端-监控端”完整套件 |
挑战:多台载人AGV或道具车需完成复杂、同步的轨迹表演,不容有失。
SyncBus 方案:
挑战:多台 AGV 在仓库或车间中并行作业,需避免拥堵碰撞,并适应网络波动。
SyncBus 方案:
挑战:多台讲解或互动机器人需根据观众动线或触发信号做出协同响应。
SyncBus 方案:
体验 SyncBus 的协同魔力非常简单:
启动导演端(负责整体调度与监控)
cd SyncBus.Director
./tools/run.sh
启动执行端 (Agent)(每台设备一个)
cd SyncBus.Agent
./tools/run.sh agv_01 localhost  # 启动设备 agv_01
./tools/run.sh agv_02 localhost  # 启动设备 agv_02
打开浏览器,开始编排
访问 http://localhost:8000,进入监控大屏,上传或编写你的第一个 YAML 剧本。
你的第一个剧本(让一台车走个方形):
name: "初次编舞"
cast:
  my_vehicle: [agv_01]

steps:
  - type: ABSOLUTE
    target: my_vehicle
    params: { x: 2, y: 2 }
    duration: 3

  - type: FORMATION
    target: my_vehicle
    params: { shape: rectangle, width: 4, height: 4, center_x: 2, center_y: 2 }
    duration: 12
SyncBus 不只是又一个控制软件,它是为简化多机协同而设计的全新思路。无论你是舞台编导、产线工程师还是展馆策划,都可以通过它,轻松驾驭多台设备,实现精准、稳定、富有创意的协同作业。
让协同,从此简单、可靠、看得见。
此内容由惯性聚合(RSS阅读器)自动聚合整理,仅供阅读参考。 原文来自 — 版权归原作者所有。