



惯性聚合 高效追踪和阅读你感兴趣的博客、新闻、科技资讯
阅读原文 在惯性聚合中打开

推荐订阅源

小众软件
小众软件
A
About on SuperTechFans
博客园 - Franky
Engineering at Meta
Engineering at Meta
Recent Announcements
云风的 BLOG
云风的 BLOG
B
Blog
Microsoft Security Blog
L
LangChain Blog
OSCHINA 社区最新新闻
OSCHINA 社区最新新闻
U
Unit 42
Martin Fowler
Martin Fowler
Y
Y Combinator Blog
Stack Overflow Blog
Stack Overflow Blog
博客园 - 叶小钗
Vercel News
Vercel News
Apple Machine Learning Research
The Cloudflare Blog
Last Week in AI
Last Week in AI
腾讯CDC
Microsoft Azure Blog
爱范儿
爱范儿
V
V2EX
G
Google Developers Blog

嵌入式工程猫的博客

使用树莓派 4 和 Moonlight 串流游戏的实践 维护 Nginx 时,什么时候应该用 reload,什么时候应该用 restart? 批量修改 qbittorrent-nox 内种子的 tracker 地址 把 vim 的缩进设为 4 个字符,并且 tab 自动转空格 不用 snap,在 Ubuntu 上安装 certbot 在 Ubuntu 中启用 swap - 嵌入式工程猫的博客 让 Nginx 反向代理的程序获取客户端真实 IP - 嵌入式工程猫的博客 在 Linux 中显示所有正在监听的 TCP 端口 再一次理解 C++ 中的 extern "C" 如何自签名带 SAN 字段的 SSL/TLS 证书 深入理解以太网网线原理 - 嵌入式工程猫的博客 FreeBSD vs Linux:哪个开源操作系统更强大 - 嵌入式工程猫的博客 如何在 Markdown 中修改字体颜色 - 嵌入式工程猫的博客 如何在 ESP8266 上选用合适的引脚 - 嵌入式工程猫的博客 如何 DIY 一个苏康码与行程码“双码合一”的健康码 APP - 嵌入式工程猫的博客 我两周就写了三行代码 - ARM Cortex A9 中断与浮点数运算、FPU 问题 随便聊聊最近在本站折腾的那些东西 - 嵌入式工程猫的博客 分享一下我的家庭网络布局 - 嵌入式工程猫的博客 Mapuino - 一个硬件极客风的 WEB 访客地图显示摆件 Topuino - 你愿意在办公桌上放一个监控服务器的小摆件吗? - 嵌入式工程猫的博客
航模舵机控制及其 PWM 调制的进一步理解 - 嵌入式工程猫的博客
2023-06-30 · via 嵌入式工程猫的博客

起因是这样的,前段时间,我同时开始玩履带车和固定翼航模。履带车的动力是直流电机加驱动板,PWM 调制,0-100% 占空比控制电机从静止到全速转动。

航模的话,虽说十年前我就开始接触了,但一直都是浮于表面的玩,能动就行。玩航模必须要有遥控器和接收机,接收机也是输出 PWM 信号的,连接舵机就能控制其在指定角度范围内运动,连接电调就能控制电机转速。

于是,我想当然的,航模接收机 应该也是输出 0-100% 占空比的 PWM 信号,0 就是舵机一个极限角度,50% 就是中位,100% 就是另一个极限角度。

然而事实并不是,我把履带车的驱动板接上航模的接收机,不管我怎么推拉摇杆,履带车始终以一个非常低的速度运动。

这就引起了我的好奇。

手头没有示波器,就拿一个简单的逻辑分析仪应付一下:

我只测量 1 通道数据(通常是副翼/横滚通道)。

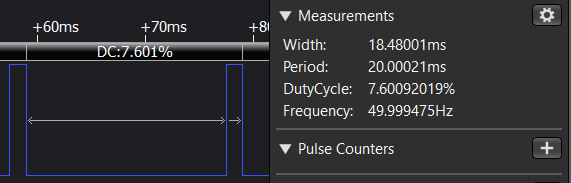
这是摇杆在中点:
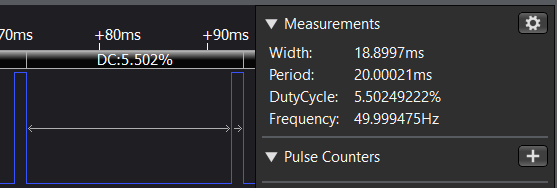
摇杆在最左侧:
摇杆在最右侧:
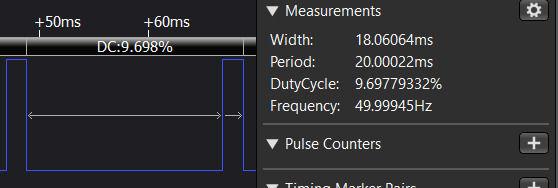
真有趣,占空比始终在 5%~10% 左右。说明航模遥控器的 PWM 信号肯定不是简单靠占空比来控制舵机的。不然放着 10%-100% 这么大的空间不用,有点暴殄天物。

航模 PWM 信号的真实解释

我查了很多论坛,一开始感觉很奇怪,他们(比如 这个 )基本上只谈 PWM 的脉冲时间长度为 1-2ms,以及频率“一般”为 50Hz,却几乎不谈占空比。

我看了一会突然醒悟了,因为 PWM 不是本来就叫“脉冲宽度调制”吗?只不过以前我都用它来调光、控制电机,所以才关注占空比,但 PWM 本身应该去关注“宽度”啊。

所以,就像 这里 回答的一样,航模舵机本身并不关注占空比是多少,只关注每个周期内,高电平的时间是多长。1ms 就代表最小角度,2ms 就是最大角度,1.5ms 就是中位。

因为一般频率是 50Hz,也就是周期为 20ms,所以占空比看起来才是 5%-10%。

更多的解释

至于为什么选择 50Hz,解释是:这个频率是舵机的工作频率而已,舵机要按照这个周期动作。太快舵机会吃不消,太慢的话,响应就慢了。

也有 200Hz 的舵机,但脉冲宽度也是 1-2ms,于是占空比就变成了 20%-40%。

当然也有部分舵机会用 0.5-1ms 以及 2-2.5ms 这个区间的脉冲宽度,以达到更大的舵量。

而对于电调而言,信号也是一样的,沿用舵机的信号就很方便。

另外为什么选择 1-2ms?因为很久以前的遥控器就这么规定了,不多说。