



惯性聚合 高效追踪和阅读你感兴趣的博客、新闻、科技资讯
阅读原文 在惯性聚合中打开

推荐订阅源

J
Java Code Geeks
小众软件
小众软件
博客园 - 叶小钗
宝玉的分享
宝玉的分享
博客园_首页
Hugging Face - Blog
Hugging Face - Blog
人人都是产品经理
人人都是产品经理
钛媒体:引领未来商业与生活新知
钛媒体:引领未来商业与生活新知
S
SegmentFault 最新的问题
B
Blog RSS Feed
Engineering at Meta
Engineering at Meta
N
Netflix TechBlog - Medium
Google DeepMind News
U
Unit 42
F
Fortinet All Blogs
IT之家
IT之家
Y
Y Combinator Blog
Martin Fowler
Martin Fowler
T
The Blog of Author Tim Ferriss
奇客Solidot–传递最新科技情报
奇客Solidot–传递最新科技情报
The GitHub Blog
The GitHub Blog
Stack Overflow Blog
Stack Overflow Blog
Blog — PlanetScale
Blog — PlanetScale
酷 壳 – CoolShell
酷 壳 – CoolShell

静水流深

NAS连续运行58天- 静水流深 从森林走向森林- 静水流深 1Panel添加群晖Webdav作为备份账号- 静水流深 Halo—Joe3主题添加页脚信息- 静水流深 【转载】调试的本质:从混乱到有序,产品状态逐步确定- 静水流深 STM32定时器—定时周期测试例程- 静水流深 INAV航点飞行- 静水流深 STM32 Cube MX迁移工程- 静水流深 INAV固定翼之AUTO Tune 和 AUTO Level Trim- 静水流深 STM32 HAL库 printf 重定向至指定串口输出- 静水流深 关于3D打印航模一些想法- 静水流深 愿有岁月可回首- 静水流深 如何用深度学习做目标识别?—— 完整工具链详解- 静水流深 对深度学习与图像目标识别相关概念的理解- 静水流深 U-Center配置GPS- 静水流深 1Panel申请和续签证书&配置反向代理- 静水流深 早点睡,早点起,做好手头的事- 静水流深 Ardupilot设置MSP协议OSD- 静水流深 ArduPilot VTOL QuickTune 快速自动调参记录- 静水流深
Mission Planner地面站模拟飞行和MAVLINK消息UDP转发- 静水流深
唐韵 · 2001-03-09 · via 静水流深

一、模拟飞行

受制于天气条件等,我们并不是任何时候都有外场实飞的条件,同时考虑到对新功能、新航线的验证可能存在一定风险,所以在实飞前进行地面站模拟飞行是有必要的。

因为写了一个接收飞控 MAVLINK 消息的小工具,但是不实飞又无法测试软件接收消息的效果,就想到在地面站模拟飞行并转发 MAVLINK 消息出来给自己写的工具。

基本流程:点击 MP 地面站上方的“模型”按钮——>根据需求选择下方的载具——>等待下载完成——>自动进入模拟状态——>去飞行计划规划航线、写入航点——>去飞行数据界面——>解锁——>下方动作界面执行 Mission_Start 开始模拟飞行

参考教程
ArduPilot飞控之Mission Planner模拟飞行 保姆级教程
Mission Planner Simulation

二、MAVLINK消息转发

MP 地面站从数传接收到的 MAVLINK 消息,可以通过 TCP、UDP 和 Serial 串口的方式转发出去,以供本地或局域网内的其它软件使用,以避免 MP 地面站占用数传端口造成其它软件无法访问数传的问题。

配置方法

  1. 在地面站主界面按 CTRL + F 调处高级工具,在左侧一栏中选择“Mavlink”
  2. 在弹出的 Mavlink Output 界面,TYPE 选择“UDP”,Port自定义,Direction 选择 Outbound,Host 选择 127.0.0.1 转发到本机。Write 若勾选,则允许 UDP 接收方写入 Mavlink 消息给 MP 地面站。
  3. 配置好后点击右边绿色按钮“Add Connection”即可开启 UDP 广播,在本地其它软件访问相应地址和端口即可接收到消息。
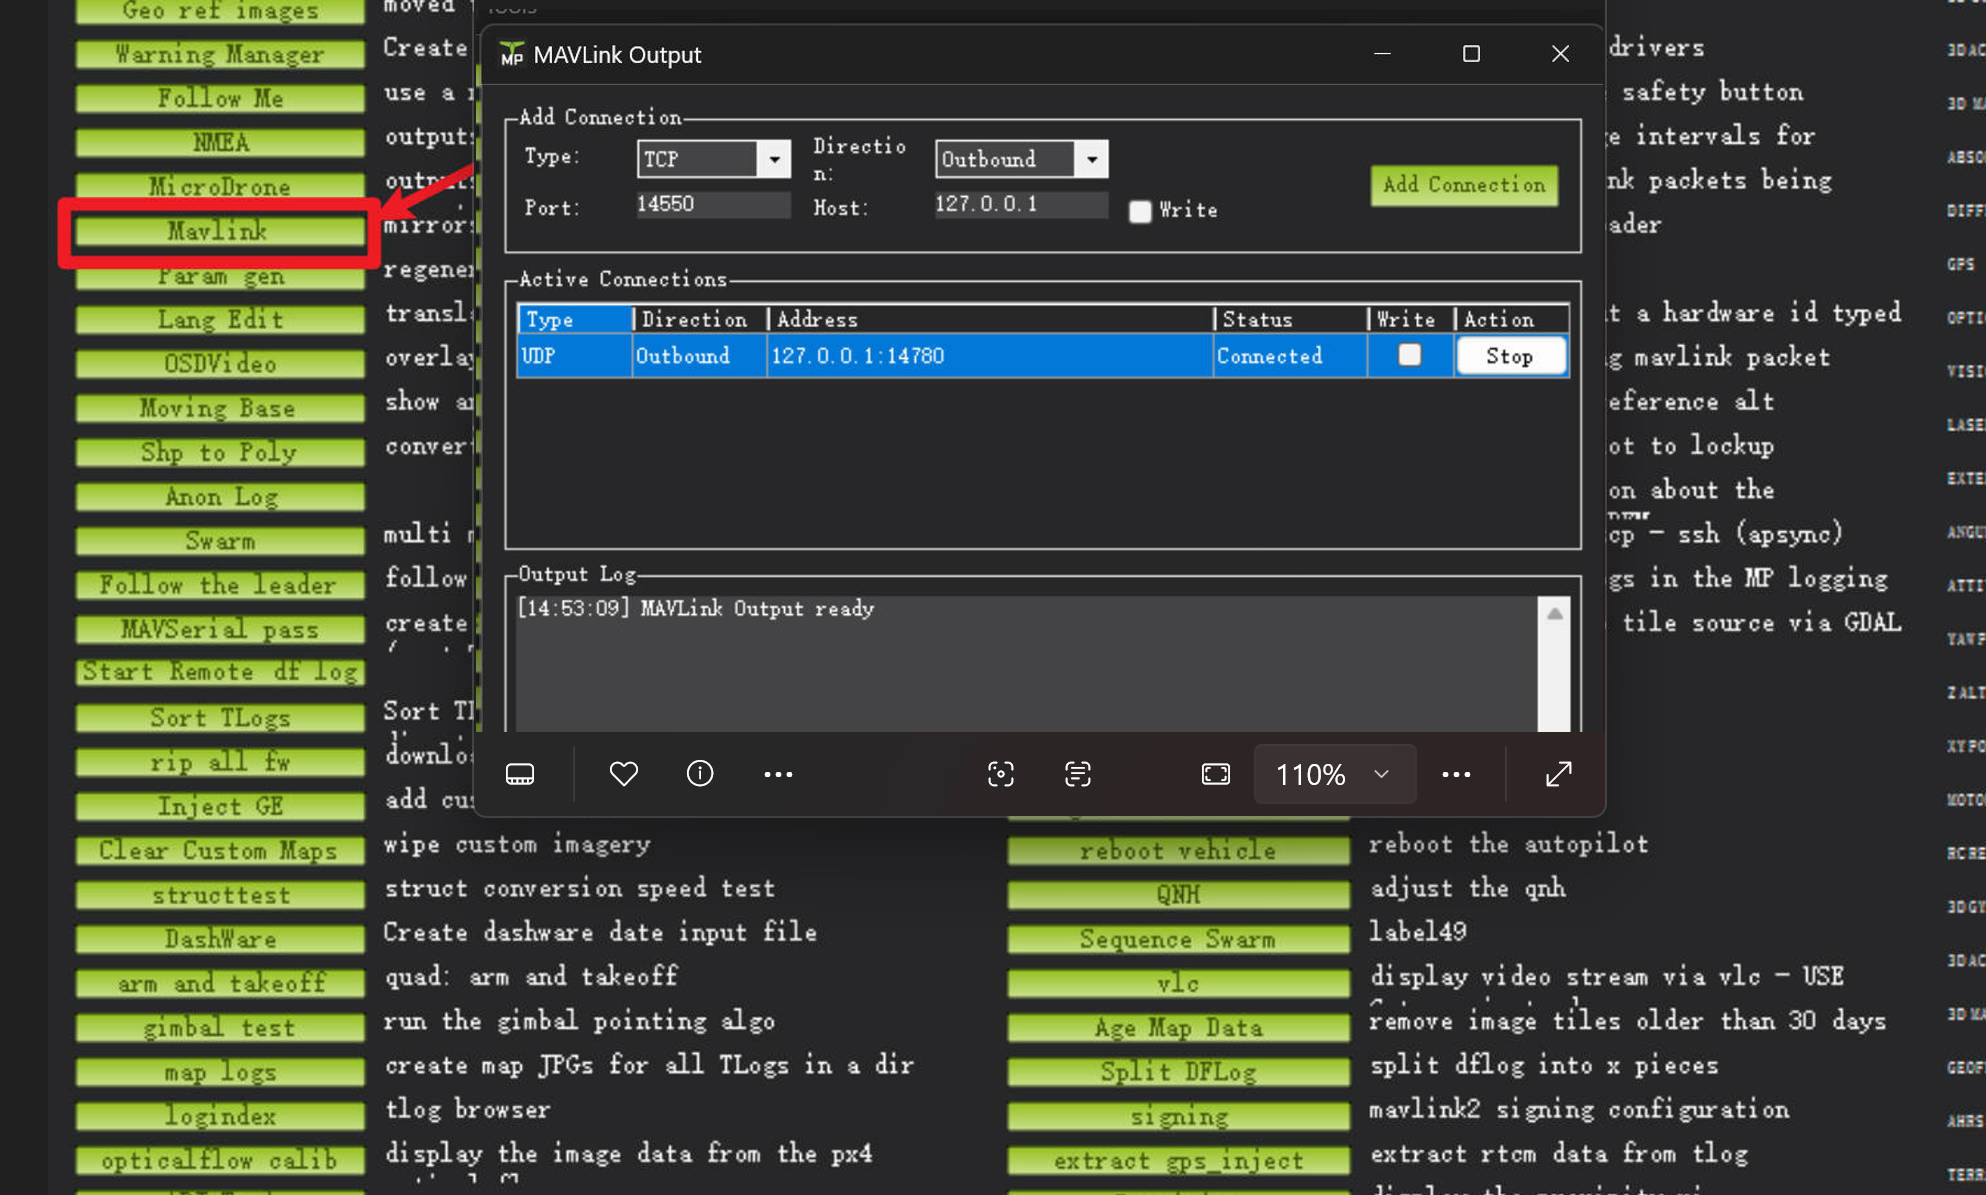
    Mavlink-Output.jpg

参考教程
Mission Planner Advanced Tools