


블라인드 보행으로 주목을 끌었던 '드림워크(DreamWaQ)'가 장애물에 선제 대응이 가능한 업그레이드 버전 '드림워크++'로 재탄생됐다. 성능도 개선돼, 계단 50개 정도는 35초에 주파한다. 높이 1.5m정도는 거뜬하다.
KAIST는 명현 전기및전자공학부 교수 연구팀이 연구실 창업기업 유로보틱스와 시각 정보를 기반으로 지형을 인지하고 실시간 보행 전략을 조정하는 사족보행 로봇 제어기 ‘드림워크++(플러스플러스)’를 개발했다고 12일 밝혔다.
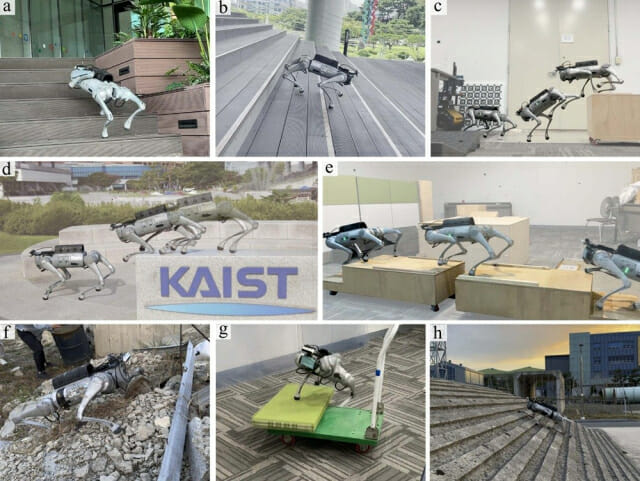
시각 정보 없이도 지형을 추정해 보행한다. 동물이 눈으로 지형을 살피며 발걸음을 조정하듯 카메라나 라이다(LiDAR) 센서를 통해 주변 환경을 인식하고 스스로 판단해 걷는다.
명현 교수는 지디넷코리아와의 전화통화에서 "휠-족형 로봇과 휴머노이드 로봇 등 다양한 로봇 플랫폼으로의 확장 적용도 기대된다"며 "유로보틱스에 기술이전을 완료했다. 언제든 제품화가 가능한 상용 수준으로 개발됐다"고 말했다.
'드림워크++'는 자기수용 감각과 함께 카메라·라이다 기반 외수용 감각을 융합한 것이 특징이다. 로봇이 장애물을 사전에 인지하고 선제적으로 보행 전략을 조정한다. 단순 반응형 제어를 넘어 환경을 이해하고 판단하는 ‘인지 기반 보행’을 구현했다.
성능도 탁월하다. 계단 주행 실험에서는 50개 계단(수평 30.03m, 수직 7.38m) 코스를 단 35초 만에 완주한다. 블라인드 보행 제어기와 상용 인지형 제어기를 모두 능가했다.
급경사 환경에서는 훈련 조건(10°)보다 3.5배 가파른 35° 경사면을 안정적으로 등반한다. 자세를 능동적으로 조정해 후방 다리 모터 토크를 기존 대비 약 1.5배 절감했다.
다양한 장애물 상황에서 별도 경로 계획 없이도 더 효율적인 경로를 스스로 선택하는 등 학습 기반 인지 능력이 우수하다. 불확실한 낙차 지형에서는 자발적으로 멈춰 지면을 탐색한 뒤 이동하는 ‘탐색 행동’도 확인됐다.
이와 함께 2.5kg의 탑재물을 실은 상태에서도 로봇 높이를 넘는 41cm 장애물을 극복하는 등 높은 민첩성을 입증했다. 시뮬레이션에서 ANYmal-C(애니멀-C, 스위스 취리히연방공대에서 개발된 대표적인 사족보행 로봇)로는 최대 1.0m, KAIST 하운드(KAIST 기계공학과 박해원 교수팀 개발 사족보행 로봇)에 탑재해 구동할 경우 1.5m 수준의 장애물까지 대응이 가능하다.
비교적 낮은 장애물(27cm)만 학습했음에도, 실제 더 높은 42cm 계단에서도 약 80%의 성공률을 기록했다.
이는 로봇이 단순히 학습된 상황을 반복하는 것이 아니라, 새로운 환경에도 스스로 적응할 수 있는 능력을 갖췄다는 의미다.
기술 개발에 참여한 이현우 박사과정생은 "시뮬레이션과 실제 환경 간 차이가 커 고생도 많이했다"며 "학위를 취득한 뒤 결정할 문제이긴 하지만 해외기업이나 기관으로 진출할 계획도 있다"고 말했다.
기존에 개발한 ‘드림워크(DreamWaQ)’는 관절 엔코더와 관성 센서 등 자기수용 감각만으로 지형을 추정하며 보행하는 ‘블라인드 보행'기술이다. 시각 정보 없이도 강인한 이동이 가능하다. 그러나 재난 상황 등 시각 정보 확보가 어려운 환경에서도 안정적인 보행이 가능하지만, 로봇의 다리가 장애물에 직접 접촉한 이후에야 움직임을 조정할 수 있다는 한계가 있었다.
명현 교수는 “로봇이 단순히 움직이는 수준을 넘어, 환경을 이해하고 스스로 판단하는 단계로 발전했음을 보여준다”며 “향후 다양한 실제 환경에서 활용 가능한 지능형 이동 기술로 확장해 나갈 것”이라고 밝혔다.
연구는 이 마데 아스윈 나렌드라 박사(현 크래프톤 연구원, KAIST 박사 졸)가 제1저자로 참여했다.유로보틱스의 유병호 CEO와 오민호·이동규(박사과정) CTO, 이승현·이현우 박사과정생과 임형태 박사(현 MIT 박사후연구원)가 각각 공동저자로 참여했다.
관련기사
- 유로보틱스, 삼성전자 C랩 아웃사이드 선정2026.02.10
- "2028년 이족보행 출시"…위로보틱스, 휴머노이드 로드맵 제시2026.02.06
- 새해벽두 CES 강타한 AI 휴머노이드...미래 산업 전면에2026.01.09
- 유로보틱스, 30억원 시드투자 유치2025.09.04
연구결과는 국제 로보틱스 저널인 'IEEE T-RO(Transactions on Robotics'에 게재됐다.
한편, 이번 연구는 산업통상자원부 한국산업기술평가관리원(KEIT) 과제(동적, 비정형 환경에서의 보행 로봇의 자율이동을 위한 이동지능 SW 개발 및 실현장 적용)와 산림청(한국임업진흥원) 산림과학기술 연구개발 사업 지원을 받았다.