


2024년 세계에서 다섯 번째로 달 착륙에 성공한 일본의 달 탐사선 ‘슬림(SLIM)’ 임무에서 핵심 역할을 수행한 초소형 로버의 활동 내용이 공개됐다.
라이브사이언스, 기즈모도 등 외신은 일본 우주항공연구개발기구(JAXA)의 달 탐사선 SLIM에 탑재됐던 초소형 로버 ‘LEV-2’의 임무 수행 결과를 다룬 연구가 학술지 사이언스 로보틱스에 발표됐다고 최근 보도했다.
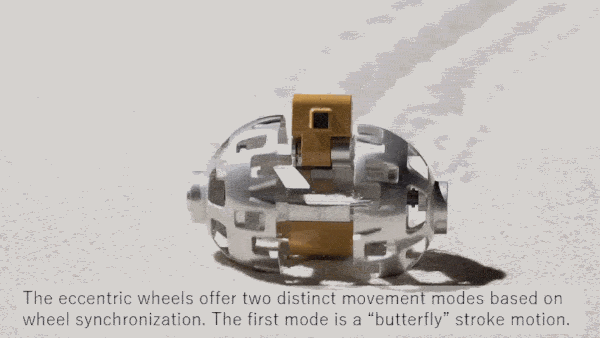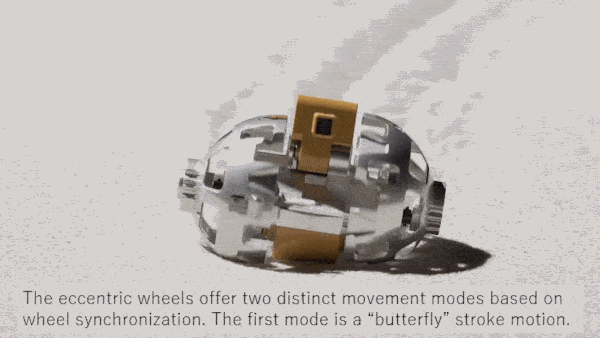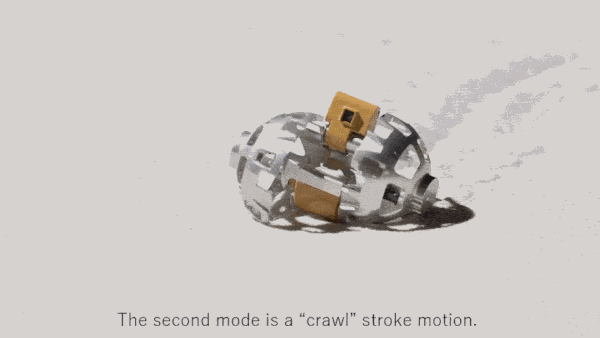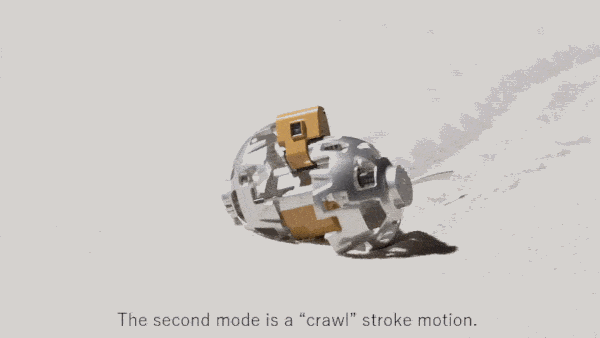
SLIM은 2024년 1월 달 착륙 당시 ‘LEV-1’와 ‘LEV-2’ 두 대의 소형 탐사 로봇을 함께 배치했다. 그 중 LEV-2는 달 표면에 도착한 뒤 몸체를 두 부분으로 펼쳐 양쪽에 바퀴를 형성한 후 이동을 시작했다. 폭 80㎜, 무게 250g에 불과한 이 로봇은 약 2시간 동안 달 표면을 탐사하며 사진을 촬영하고 데이터를 전송하는 임무를 수행했다.
특히 LEV-2는 착륙 과정에서 자세가 뒤집혀버린 SLIM 탐사선의 모습을 촬영해 지구로 전송해 지구에 있던 연구진이 탐사선의 상태를 진단할 수 있었다.
연구진은 “손바닥 크기의 로버가 SLIM 주변을 자율적으로 탐사하며 착륙선과 주변 환경의 이미지를 촬영하고, 이를 달 표면 무선 통신망을 통해 전송하는 데 성공했다”고 설명했다.
장난감 기술에서 탄생한 달 탐사 로봇
LEV-2 개발에는 JAXA를 비롯해 일본 도시샤대학, 소니, 완구업체 타카라토미가 참여했다. 특히 타카라토미는 1980년대 ‘트랜스포머’ 완구를 개발한 기업으로, 로봇의 변형 메커니즘 설계에 자사의 기술을 접목했다.
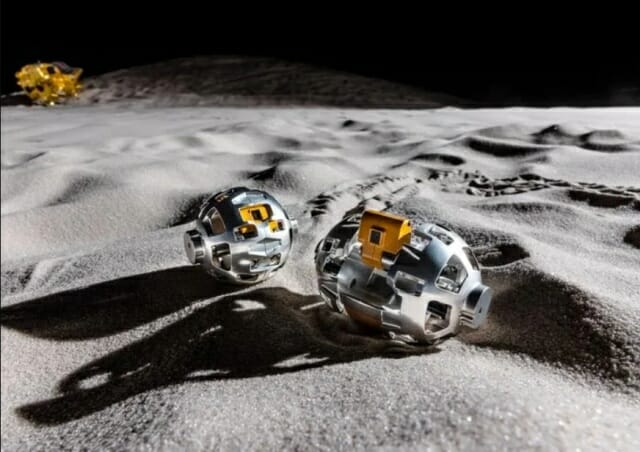
그 결과 탄생한 LEV-2는 공 모양에서 바퀴형 이동체로 변신할 수 있으며, 바퀴 중심에서 벗어난 회전 구조를 활용해 달 표면을 이동하도록 설계됐다. 또한 다양한 센서와 영상 처리 소프트웨어를 탑재해 주변 환경을 스스로 인식할 수 있으며, 시스템 이상을 감지하고 복구하는 자율 기능도 갖췄다.
작은 몸집으로 보여준 미래 탐사의 가능성
LEV-2는 임무 수행 중 달 표면의 고해상도 사진 12장을 촬영했다. 일부 데이터는 전송 과정에서 손실됐지만, 연구진은 이번 임무가 미래 달·화성 탐사에 필요한 핵심 기술을 성공적으로 입증했다고 평가했다.
특히 형태를 바꾸며 이동하는 기술과 자율 항법·제어 기능은 향후 극한 환경 탐사에 활용될 수 있는 가능성을 보여줬다는 설명이다.
관련기사
- "달이 미래 전쟁터 될 수도"…美 보고서, ‘매스 드라이버’ 무기화 경고 [우주로 간다]2026.05.30
- 中, 2030년 유인 달 착륙 박차…"모든 노력 다할 것" [우주로 간다]2026.05.28
- NASA, 화성의 ‘두 얼굴’ 공개…두 탐사 로버가 담은 360도 풍경 [여기는 화성]2026.05.04
- NASA, 화성탐사 로버에 GPS 달았다 [여기는 화성]2026.02.23
연구진은 다만 소형 로봇은 크기 제약으로 인해 탑재 장비와 연산 능력이 제한된다는 점도 지적했다. 이에 따라 향후에는 대형 탐사 로버와 초소형 로봇을 함께 운용하는 방식이 유력할 것으로 전망했다. 예를 들어 초소형 로봇은 대형 로버가 접근하기 어려운 좁은 환풍구나 분화구 내부를 탐사하고, 대형 로버는 통신·전력 공급과 정밀 분석을 담당하는 역할 분담이 가능하다는 것이다.
연구진은 이러한 협력형 탐사 시스템이 더 넓은 지역에서 더 많은 데이터를 수집할 수 있게 해 미래 달·화성 탐사의 효율성을 크게 높일 것으로 기대했다.