



惯性聚合 高效追踪和阅读你感兴趣的博客、新闻、科技资讯
阅读原文 在惯性聚合中打开

推荐订阅源

Hugging Face - Blog
Hugging Face - Blog
Recent Announcements
V
Visual Studio Blog
博客园 - 叶小钗
H
Help Net Security
aimingoo的专栏
aimingoo的专栏
宝玉的分享
宝玉的分享
U
Unit 42
钛媒体:引领未来商业与生活新知
钛媒体:引领未来商业与生活新知
F
Fortinet All Blogs
V
V2EX
Stack Overflow Blog
Stack Overflow Blog
WordPress大学
WordPress大学
D
DataBreaches.Net
J
Java Code Geeks
H
Hackread – Cybersecurity News, Data Breaches, AI and More
A
About on SuperTechFans
酷 壳 – CoolShell
酷 壳 – CoolShell
量子位
C
Check Point Blog
奇客Solidot–传递最新科技情报
奇客Solidot–传递最新科技情报
小众软件
小众软件
Microsoft Azure Blog
M
MIT News - Artificial intelligence

博客园 - Ace001

netcore如何在启动时拿到web运行端口 win10 频繁蓝屏特别是在微信登录后磁盘读写占用率100%更容易蓝屏的尝试解决办法 博文阅读密码验证 - 博客园 博文阅读密码验证 - 博客园 博文阅读密码验证 - 博客园 博文阅读密码验证 - 博客园 博文阅读密码验证 - 博客园 博文阅读密码验证 - 博客园 c# 获取cpu温度 xshell把界面转发到xming ida 操作 mstsc带用户名密码自动登录 博文阅读密码验证 - 博客园 博文阅读密码验证 - 博客园 nuget控制台乱码的解决办法 博文阅读密码验证 - 博客园 博文阅读密码验证 - 博客园 chrome打开网站突然变的很卡的解决办法(可能是*** verge导致) - Ace001 博文阅读密码验证 - 博客园 博文阅读密码验证 - 博客园
ros1-编译并启动仿真环境
Ace001 · 2025-09-04 · via 博客园 - Ace001

1.安装noetic依赖

cd ~

mkdir catkin_ws

cd catkin_ws

mkdir src

下载此项目 https://github.com/6-robot/wpr_simulation 放入src目录

cd wpr_simulation

cd scripts

chmod +x  ./install_for_noetic.sh

 ./install_for_noetic.sh


cd ~/catkin_ws/src/wpb_home/wpb_home_bringup/scripts
./install_for_noetic.sh
cd ~/catkin_ws/src/waterplus_map_tools/scripts
./install_for_noetic.sh

2.编译Ros工作空间

cd ~/catkin_src

catkin_make

source ~/catkin_ws/devel/setup.bash

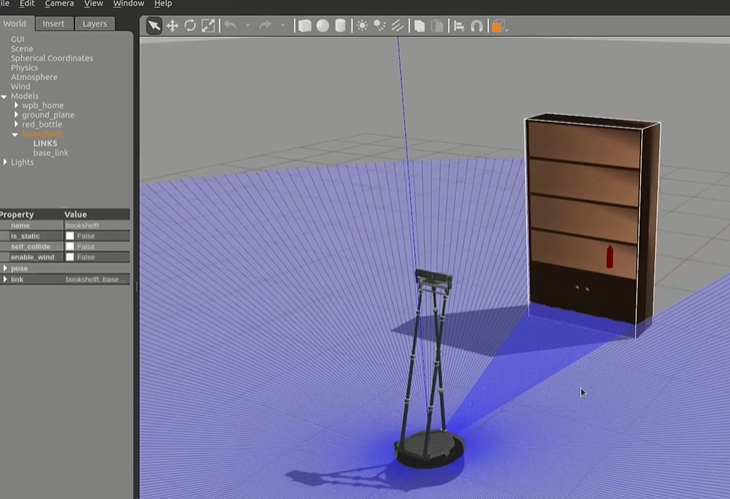
3.启动仿真器

roslaunch wpr_simulation wpb_simple.launch
image

4.安装并启动控制节点

sudo apt install ros-noetic-rgt-robot-steering

roscore    #启动ros核心

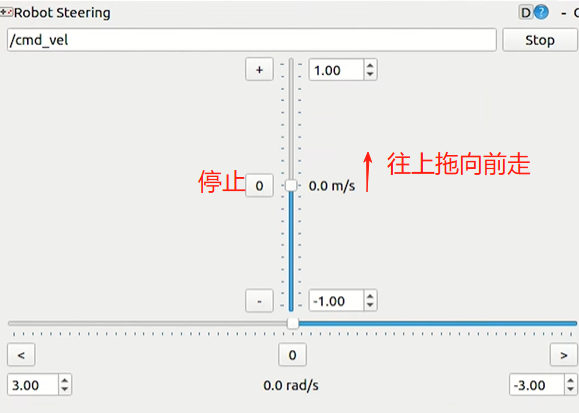
rosrun rqt_robot_steering rqt_robot_steering   #启动控制节点
image

向上拖动控制滑杆控制小车前进速度,可以看到仿真器里的机器人向前运动了,点击 0  可以停止移动

 启动rviz

rosrun rviz rviz