




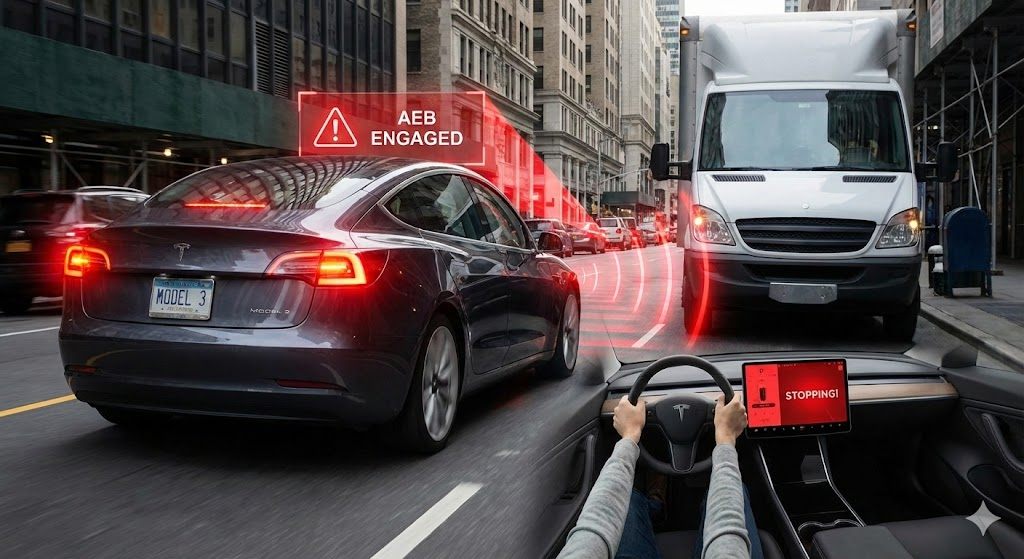
这是最基础也最重要的功能,目的是防止追尾或撞上前方障碍物。
作用:仅仅是“提醒”,不会帮你踩刹车。
触发条件:
应对场景: 屏幕上的前方车辆会变红,同时发出急促的“滴滴滴”警报声。
作用:在预警无效后,车辆主动介入刹车。
触发条件:
应对场景: 车辆会自动剧烈制动(刹车踏板会突然下沉),目的是降低撞击速度或避免碰撞。
注意: 如果你在此时猛打方向盘或猛踩油门,AEB会被取消,因为系统认为你在主动避险。
这部分专门针对“停车时把油门当刹车”或“起步没看路”的情况。
作用:防止你在有障碍物时猛冲出去。
触发条件:
应对场景: 系统会限制电机扭矩输出。你会感觉踩了油门车却没劲,走得很慢,防止发生严重撞击。
这部分是为了防止你因分心跑偏或变道撞车。
作用:纠正跑偏。
触发条件:
应对场景:方向盘会震动或自动施加扭矩,把车“拽”回原车道。
作用:比上面的更高级,专门针对危险情况。
触发条件:
应对场景:车辆会更猛烈地自动转向,迅速将车拉回安全区域,并发出警报。
作用:防止变道撞车。
触发条件:
应对场景:发出警报声(Chime),且屏幕上的盲区车辆会显示为红色。如果情况危急,车辆甚至会进行反向施力,阻止你变道。
触发条件:车辆已经发生了第一次碰撞(侦测到气囊弹出或剧烈减速)。
应对场景:即使驾驶员在事故中晕厥或失去控制,车辆也会自动锁死刹车,防止车辆在第一次撞击后继续不受控地滑行造成二次伤害(例如被推到对向车道)。
触发条件:车速大于50 km/h时猛踩刹车。
应对场景:刹车灯会快速闪烁,提醒后车你正在急刹,防止后车追尾。
| 功能 | 核心场景 | 关键速度门槛 | 反应动作 |
|---|---|---|---|
| 自动紧急制动 (AEB) | 车辆即将追尾或撞击前方障碍物,驾驶员无反应 | > 5 km/h (3 mph) | 自动猛烈刹车,降低车速或避免碰撞 |
| 障碍物感应限速 | 起步或低速停车时,前方有障碍物但驾驶员猛踩油门 | < 16 km/h (10 mph) | 限制电机扭矩输出,防止车辆猛冲 |
| 车道偏离防避 | 在未打转向灯的情况下,车辆偏离车道线 | > 64 km/h (40 mph) | 方向盘震动或自动施力修正,将车拉回车道 |
| 盲点碰撞警报 | 准备变道(打灯或偏向)时,盲区内有车辆 | 任意速度 | 发出警报声,屏幕显示红色,严重时反向施力 |
| 多次碰撞制动 | 发生第一次严重碰撞(气囊弹出)后 | 事故发生后 | 自动锁死刹车,防止二次滑行撞击 |
它最大的进步在于把“避免碰撞”变成了“避免进入危险境地”。
在v11及之前的版本,安全机制很大程度上依赖于硬代码规则(Heuristic Rules),例如:“如果识别到红灯,则减速逻辑启动”。而在v14(延续并强化了v12的路线),采用了完全的端到端神经网络(End-to-End Neural Network)。
以前的安全:是“打补丁”。遇到一个新场景(比如通过路障),工程师写一行代码告诉车怎么走。如果没写,车就不知道。
v14的安全:是“练直觉”。通过学习数百万人类老司机的视频,模型自己学会了“遇到这种奇怪的障碍物要绕过去”。
进步点:它不再需要识别出“这是个雪糕筒”才能避让。它只需要识别出“这里不能走”,即使那个障碍物是以前从未见过的(比如倒在路上的大树、奇形怪状的雕塑)。这极大提升了对未知物体(UFOs - Unidentified Floating Objects)的泛化避险能力。
v14进一步优化了算力效率,去掉了中间繁杂的C++代码转换层。
机制进步:视觉信号进入摄像头->AI处理->输出方向盘刹车指令。这个链路更短了。
实际意义:在鬼探头、前车急刹等极限场景下,系统的物理反应速度比以前快了约2倍(部分场景)。这几百毫秒的优势往往决定了是“吓一跳”还是“撞上去”。
v14版本配合HW4.0硬件,利用了更高像素的摄像头输入(不再进行过度的降采样)。
进步点:远距离感知更清晰。以前可能要离近了才看清是一辆停着的消防车,现在可以在更远的距离做出决策,从而把“紧急制动”转化为“平顺换道绕行”。安全机制从“最后时刻的补救”变成了“提前的预防”。
以前的FSD比较机械,要么太怂(幽灵刹车),要么太愣(死板地守着车道线)。v14展现出了更像人类的防御性驾驶特征:
横向偏移:当旁边车道有大卡车压线时,v14会像人类一样,在自己的车道内微微向另一侧偏移,拉开横向安全距离。这不是写死的规则,而是模型学出来的安全“微操”。
博弈能力:在无保护左转或环岛,它更能判断对方车辆的意图(是让行还是抢行),从而减少因犹豫不决造成的被追尾风险。
这是一个关键的产品逻辑:端到端模型虽然强大,但它是一个“黑盒”概率模型。为了防止AI发疯,特斯拉依然保留了一层传统的、基于规则的校验层(Sanity Check / Safety Stack)。
AEB依然独立:即使FSD v14决定“冲过去”,如果底层的AEB(自动紧急制动)雷达/视觉逻辑判断即将碰撞,AEB的优先级依然高于FSD。
进步点:v14的“驾驶员监控系统”(Cabin Camera)变得极其严格。如果你看手机或低头,系统会比以前更快地发出红屏警告甚至强制退出。这也是一种强制性的“人肉安全冗余”。
此内容由惯性聚合(RSS阅读器)自动聚合整理,仅供阅读参考。 原文来自 — 版权归原作者所有。