





惯性聚合 高效追踪和阅读你感兴趣的博客、新闻、科技资讯
阅读原文 在惯性聚合中打开

推荐订阅源

Microsoft Azure Blog
有赞技术团队
有赞技术团队
IT之家
IT之家
博客园 - 聂微东
Jina AI
Jina AI
Hugging Face - Blog
Hugging Face - Blog
Last Week in AI
Last Week in AI
Apple Machine Learning Research
WordPress大学
WordPress大学
小众软件
小众软件
爱范儿
爱范儿
奇客Solidot–传递最新科技情报
奇客Solidot–传递最新科技情报
V
Visual Studio Blog
雷峰网
雷峰网
酷 壳 – CoolShell
酷 壳 – CoolShell
阮一峰的网络日志
阮一峰的网络日志
宝玉的分享
宝玉的分享
博客园 - 三生石上(FineUI控件)
大猫的无限游戏
大猫的无限游戏
博客园 - Franky
量子位
月光博客
月光博客
博客园 - 【当耐特】
博客园 - 叶小钗

StudyingLover's Blog

Diffusion Policy笔记 rwkv笔记 act笔记 nanovllm-block_manager opencode多智能体 nanobot-pre-train nanobot-rl nanobot-sft nanobot-checkpoint_manager nanobot-gpt nanobot-mid-train Vision Mamba (Vim)笔记 BPE演示 最后一遍学习Transformer YOLOv5 目标检测笔记 下载根服务器解析记录 Dynaseal A Backend-Controlled LLM API Key Distribution Scheme with Constrained Invocation Parameters 判断链表有环 王道25数据结构勘误 关于perplexity的open-sourcing-r1-1776 AI为什么不像人类一样进行多轮对话 新博客改造日记和功能测试 linuxqq只显示登陆背景图 数字设计和计算机体系结构(机械工业出版社)勘误(自制) Dynaseal:面向未来端侧llm agent的llm api key分发机制 A Definitive Guide to Markdown Style This post is using MDX, Where you can embed JSX and Astro components RT-Patch学习 pydantic实现的LLM ReAct fastapi 和 uvicorn 设置监听 ipv6
RoboTAP笔记
About the Author StudyingLover · 2023-09-01 · via StudyingLover's Blog

RoboTAP笔记

RoboTAP是一种基于点追踪技术的少样本视觉模仿方法,可以实现机器人在多个任务和场景中的精准操作。

项目主页GitHub

RoboTAP不需要任何特定于任务的训练或神经网络微调。由于TAP的普适性,作者发现添加新任务(包括调整超参数)只需几分钟,这比我们熟悉的任何操纵系统都快几个数量级。作者认为这种能力在大规模自主数据收集和作为解决现实任务的解决方案方面可能非常有用。RoboTAP在需要快速教授视觉运动技能并且可以轻松演示所需行为的情况下最有用。

RoboTAP存在一些重要的限制。首先,低级控制器是纯视觉的,这排除了复杂的运动规划或力控制行为。其次,目前计算运动计划一次并在没有重新规划的情况下执行它,这可能会导致单个行为失败或环境意外改变。

作者在论文中指出他有四个贡献

  1. 在密集跟踪方面制定多任务操作问题
  2. RoboTAP的具体实现是什么,在哪里以及如何以visual-saliency,temporal-alignment, 和 visual-servoing的形式解决问题
  3. 一个新的密集跟踪数据集,其中包含为RoboTAP任务量身定制的ground-truth人工注释,并在专注于真实世界机器人操作的TAP-Vid基准上进行评估
  4. 描述了RoboTAP在涉及精确多体重排、变形物体和不可逆行动的一系列操作任务中的成功和失败模式的实证结果。
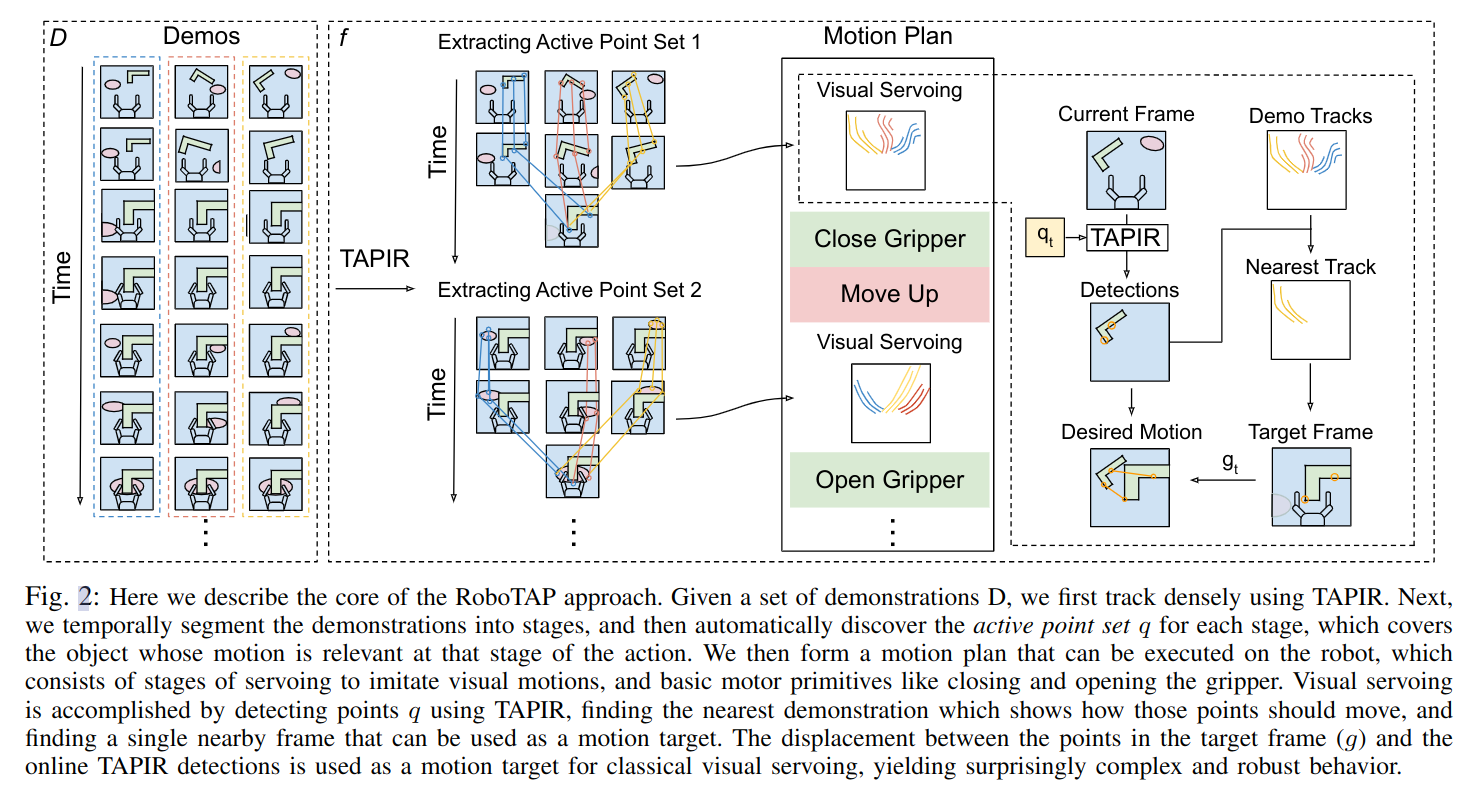
image.png

RoboTAP方法的核心是利用TAPIR密集地跟踪一组演示,将演示分段,并自动发现每个阶段的活动点集q,该点集覆盖在该动作阶段相关的物体上。然后,我们形成一个可以在机器人上执行的运动计划,其中包括模仿视觉运动和基本的电机原语,例如关闭和打开夹爪的阶段。通过使用TAPIR检测点q,找到最近的演示,显示如何移动这些点,并找到可以用作运动目标的单个附近帧来实现视觉伺服。将目标帧(g)和在线TAPIR检测之间的位移用作经典视觉伺服的运动目标,从而产生出奇异复杂和强健的行为。