惯性聚合 高效追踪和阅读你感兴趣的博客、新闻、科技资讯
阅读原文 在惯性聚合中打开

推荐订阅源

博客园 - 三生石上(FineUI控件)
J
Java Code Geeks
Apple Machine Learning Research
Jina AI
Jina AI
博客园_首页
C
Check Point Blog
小众软件
小众软件
博客园 - 叶小钗
Blog — PlanetScale
Blog — PlanetScale
Engineering at Meta
Engineering at Meta
美团技术团队
Martin Fowler
Martin Fowler
Vercel News
Vercel News
D
Docker
罗磊的独立博客
B
Blog RSS Feed
The Cloudflare Blog
Cyber Security Advisories - MS-ISAC
酷 壳 – CoolShell
酷 壳 – CoolShell
博客园 - 聂微东
Last Week in AI
Last Week in AI
T
Tailwind CSS Blog
雷峰网
雷峰网
博客园 - Franky

RealCat

📝笔记:图像匹配挑战赛回顾(CVPR 2023) | RealCat 📝笔记:Stable Diffusion QR-Code | RealCat 📝笔记:Python zip() | RealCat 📝笔记:图像匹配挑战赛回顾(CVPR 2022) | RealCat 📝笔记:5秒钟训练NeRF,NVIDIA Instant NeRF 测试 | RealCat 📝笔记:Visualization Localization Revisited(under construction...) | RealCat 📝笔记:使用vlfeat的Matlab接口简单实现BOW以及VLAD | RealCat 📝笔记:一些关于KD-Tree的知识点 | RealCat 📝笔记:简明矩阵求导术之分子布局与分母布局 | RealCat 📝笔记:使用Clockwise/Spiral Rule技巧轻松读懂变量/函数声明 | RealCat 🔨工具:优雅地下载Youtube视频 | RealCat 🔨工具:每日自动获取arXiv论文摘要 | RealCat 🎃资料: 从Eigen向量化谈内存对齐 | RealCat 📝笔记:图像匹配挑战赛总结 (SuperPoint + SuperGlue 缝缝补补还能再战一年) | RealCat 📝笔记:ICCV 2021最佳学生论文 | COLMAP 优化建图组件 Pixel-Perfect SFM | RealCat 📝笔记:CVPR 2021 | PixLoc: 端到端场景无关视觉定位算法(SuperGlue一作出品) | RealCat 📝笔记:港大MARS实验室 R3LIVE (R2LIVE升级) 鲁棒实时RGB雷达视觉惯导紧耦合状态估计 | RealCat 🔨工具:bash常用命令 | RealCat 📝笔记:VSLAM基础知识导图 | RealCat 📝笔记:Patch-NetVLAD论文阅读 | RealCat 📝笔记:光场相机能否用于SLAM? | RealCat 📝笔记:读写文本常用操作 | RealCat 📝笔记:CVPR 2020 视觉定位挑战赛冠军方案 | RealCat 📝笔记:三维重建系列 COLMAP: Structure-from-Motion Revisited | RealCat 🐈芒果驾到 | RealCat 📝笔记:GMS一种基于运动统计的快速鲁棒特征匹配过滤算法 | RealCat 🌡️秋天到了,还是很热 | RealCat 📝笔记:AdaLAM: Revisiting Handcrafted Outlier Detection 超强外点滤除算法 | RealCat 🔨工具:使用vercel加速Hexo静态博客访问 | RealCat 📝笔记:ORB-SLAM3论文阅读 | RealCat
笔记:李群与李代数求导 | RealCat
2018-12-04 · via RealCat

最近一段时间在推,会用到一些关于李代数求导的知识。参考高博《视觉slam十四讲》一书,在此总结一些常用的关于李群与李代数相关的知识点。

前言

在SLAM中位姿是未知的,而我们需要解决什么样的相机位姿最符合当前观测数据这样的问题。一种典型的方式是把它构建成一个优化问题,求解最优的,,使得误差最小化。旋转矩阵自身是带有约束的(正交且行列式为 1)。它们作为优化变量时,会引入额外的约束,使优化变得困难。通过李群——李代数间的转换关系,我们希望把位姿估计变成无约束的优化问题,简化求解方式。群(Group)是一种集合加上一种运算的代数结构,李群是指具有连续(光滑)性质的群,李群在相机姿态估计时具有重要意义,接下来主要讨论特殊正交群与特殊欧式群

特殊正交群与特殊欧式群

在李群中,我们使用矩阵来表达一个旋转和平移,这存在冗余的自由度。三维空间的旋转只有三自由度,旋转+平移有六自由度。因此,我们希望寻找一个没有冗余自由度(但是相应的存在奇异性)的表示,也就是李代数。且无论是旋转还是变换矩阵,它们都是对加法不封闭的,但是对乘法是封闭的。

李代数的引出

关于李代数理论的介绍,包含李代数/切空间/李群的介绍,非常形象。

对于任意旋转矩阵,它必定满足:

考虑它随时间发生变化,即从变为,它仍然满足如下等式:

对两侧同时对时间求导数得:

可见是一个反对称矩阵,将其记作,于是:

所以它主对角线元素必为0,而非对角线元素则只有三个自由度。我们一定可以找到一个这样的向量使得:

其中符号表示由向量转换为矩阵,反之我们也可以用符号定义由矩阵转换为向量的方式:

现在,由于:

是一个反对称矩阵,所以我们一定可以找到一个三维向量与之对应。于是我们有:

左右各右乘,由于其正交性,有:

可以看到,每对旋转矩阵求一次导数,只需左乘一个矩阵即可。由于反映了导数性质,故称它在的正切空间(tangent space)上。同时在附近,设保持为常数:

我们有:

又因为初始值,对上式进行求解可得:

上式描述在局部的导数关系。

李代数

上文提及的是一种李代数,对应的李代数是定义在上的向量,我们记作,它对应一个反对称矩阵:

由于它与反对称矩阵关系很紧密,在不引起歧义的情况下,就说元素是3维向量或者3维反对称矩阵,不加区别:

李代数

对应的李代数为定义在空间,其具体形式如下:

是一个这样的六维向量,前三维表示平移,记作;后三维表示旋转,记作(有时候这两个参数会反过来,也可以)。

指数映射

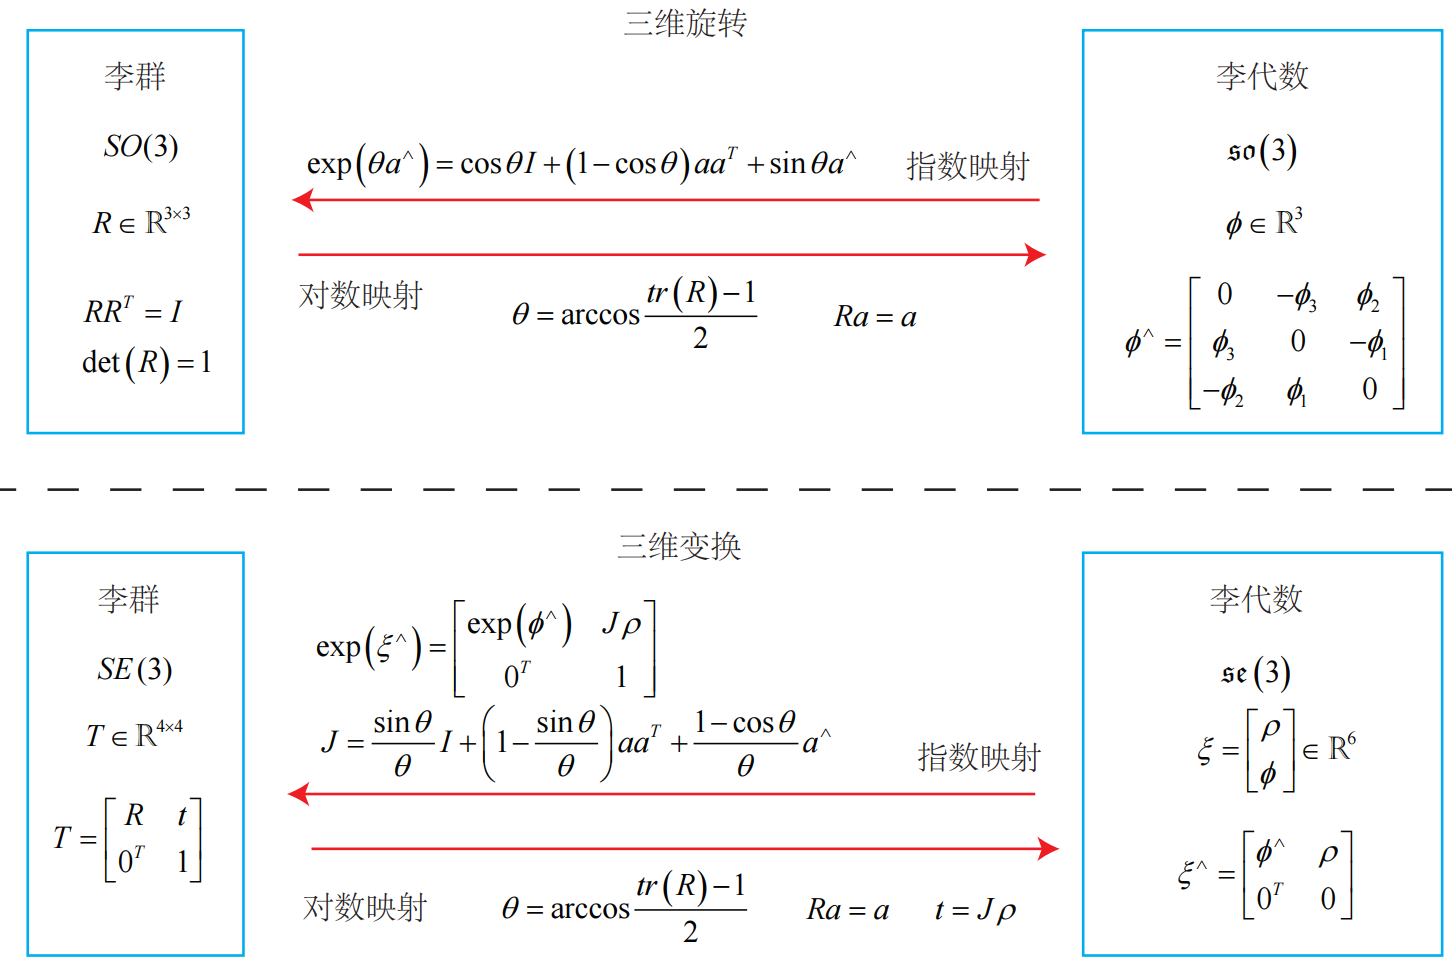
以及的指数映射分别对应于以及,它们之间的转换关系可以由下图表示:

lieGroup

李代数求导

对旋转矩阵李代数求导

进行一次扰动,假设左扰动对应的李代数为,对求导,得到:

变换矩阵李代数求导

假设空间点经过一次变换(对应的李代数为)后变为 。当给左乘一个扰动,设扰动项的李代数为,有:

上式中运算符号的含义:将一个齐次坐标的空间点变换成一个的矩阵。

补充

左扰

右扰