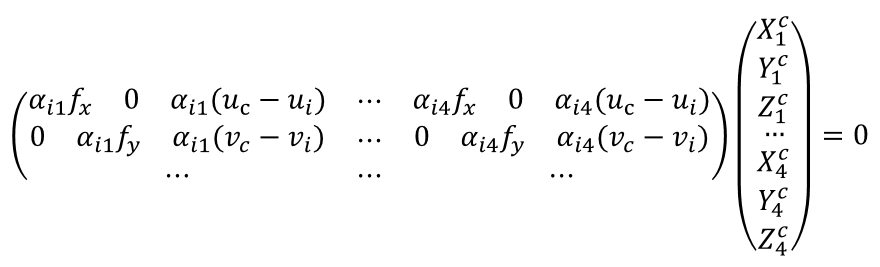惯性聚合 高效追踪和阅读你感兴趣的博客、新闻、科技资讯
阅读原文 在惯性聚合中打开

推荐订阅源

让小产品的独立变现更简单 - ezindie.com
爱范儿
爱范儿
H
Help Net Security
V
Visual Studio Blog
J
Java Code Geeks
Stack Overflow Blog
Stack Overflow Blog
Microsoft Security Blog
Apple Machine Learning Research
MyScale Blog
MyScale Blog
The Cloudflare Blog
Martin Fowler
Martin Fowler
D
Docker
腾讯CDC
F
Fortinet All Blogs
雷峰网
雷峰网
GbyAI
GbyAI
G
Google Developers Blog
Cyber Security Advisories - MS-ISAC
Recent Announcements
OSCHINA 社区最新新闻
OSCHINA 社区最新新闻
Blog — PlanetScale
Blog — PlanetScale
Engineering at Meta
Engineering at Meta
博客园 - 聂微东
博客园 - 叶小钗

RealCat

📝笔记:图像匹配挑战赛回顾(CVPR 2023) | RealCat 📝笔记:Stable Diffusion QR-Code | RealCat 📝笔记:Python zip() | RealCat 📝笔记:图像匹配挑战赛回顾(CVPR 2022) | RealCat 📝笔记:5秒钟训练NeRF,NVIDIA Instant NeRF 测试 | RealCat 📝笔记:Visualization Localization Revisited(under construction...) | RealCat 📝笔记:使用vlfeat的Matlab接口简单实现BOW以及VLAD | RealCat 📝笔记:一些关于KD-Tree的知识点 | RealCat 📝笔记:简明矩阵求导术之分子布局与分母布局 | RealCat 📝笔记:使用Clockwise/Spiral Rule技巧轻松读懂变量/函数声明 | RealCat 🔨工具:优雅地下载Youtube视频 | RealCat 🔨工具:每日自动获取arXiv论文摘要 | RealCat 🎃资料: 从Eigen向量化谈内存对齐 | RealCat 📝笔记:图像匹配挑战赛总结 (SuperPoint + SuperGlue 缝缝补补还能再战一年) | RealCat 📝笔记:ICCV 2021最佳学生论文 | COLMAP 优化建图组件 Pixel-Perfect SFM | RealCat 📝笔记:CVPR 2021 | PixLoc: 端到端场景无关视觉定位算法(SuperGlue一作出品) | RealCat 📝笔记:港大MARS实验室 R3LIVE (R2LIVE升级) 鲁棒实时RGB雷达视觉惯导紧耦合状态估计 | RealCat 🔨工具:bash常用命令 | RealCat 📝笔记:VSLAM基础知识导图 | RealCat 📝笔记:Patch-NetVLAD论文阅读 | RealCat 📝笔记:光场相机能否用于SLAM? | RealCat 📝笔记:读写文本常用操作 | RealCat 📝笔记:CVPR 2020 视觉定位挑战赛冠军方案 | RealCat 📝笔记:三维重建系列 COLMAP: Structure-from-Motion Revisited | RealCat 🐈芒果驾到 | RealCat 📝笔记:GMS一种基于运动统计的快速鲁棒特征匹配过滤算法 | RealCat 🌡️秋天到了,还是很热 | RealCat 📝笔记:AdaLAM: Revisiting Handcrafted Outlier Detection 超强外点滤除算法 | RealCat 🔨工具:使用vercel加速Hexo静态博客访问 | RealCat 📝笔记:ORB-SLAM3论文阅读 | RealCat
📝笔记:SLAM常见问题(三):PNP | RealCat
2019-08-11 · via RealCat

PNP即”Perspective-N-Points”,是求解 3D 到 2D 点对运动的方法。它描述了当我们知道n个3D空间点以及它们在图像上的位置时,如何估计相机所在的位姿。PnP 问题有很多种求解方法,例如用三对点估计位姿的 P3P(通常需要额外一个点进行验证结果),直接线性变换(DLT),EPnP(Efficient PnP,已知内参时用),UPnP(内参未知时用) 等等)。此外,还能用非线性优化的方式,构建最小二乘问题并迭代求解,也就是万金油式的 Bundle Adjustment

P3P

已知:匹配点,点的世界坐标记为,图像上的2D点记为

未知:相机系下3D点的坐标是未知的,即,一旦点在相机坐标系下的坐标能够算出,我们就得到了的对应点,把PnP问题转换为了ICP问题。

我们的目标就是通过纯几何的方法求出上述未知量,过程如下。

由于余弦定理可知:

对上面三式全体除以,记,得:

,得:

将第一个式子中带入后面两个式子中,得:

上式中几个余弦角度:

是已知的,也是已知的,所以未知量仅有,解析地求解该方程组是一个复杂的过程,需要用**吴消元法**。这样就可以求得,然后带入求解,即可得到,进而得到。该方程最多可能得到四个解,但我们可以用第4个验证点来计算最可能的解,得到在相机坐标系下的坐标。然后,根据的点对,计算相机的运动,此处可参考文献Least-Squares Rigid Motion Using SVD

EPnP

问题描述

EPnP即Efficient PnP,参考文献 EPnP: An Accurate O(n) Solution to the PnP Problem

问题描述如PnP,更加具体的,我们已知一组特征点,对于每个特征点,我们有如下信息:

  • 特征点在世界坐标系的坐标:
  • 特征点在成像平面上的坐标:
  • 已知相机内参

求:世界坐标系到相机系的变换矩阵

算法假设

EPnP的思想是无论世界系还是相机系下的点都可以由4个控制点线性组合,记:

  • 世界系下4个控制点表示为:
  • 相机系下4个控制点表示为:

EPnP算法将参考点的坐标表示为控制点坐标的加权和:

其中是加权系数,一旦虚拟控制点确定后,且满足4个控制点不共面的前提,是唯一的。

控制点的存在性

现在讨论控制点的存在性,上式可以写成:

可见只要非奇异,就一定可以找到满足条件的,即:

接下来,我们讨论相机坐标系下,控制点和参考点之间的关系:

如何选择控制点

由于,因此,带入上式,得:

可见系数具有不变性,如果我们能够求出控制点在相机坐标系中的坐标,那么对于任意一个3D点k,我们可以求得其在相机系下的坐标:

这就变成了如P3P同样的问题了,即求解3D-3D位姿估计问题。

记世界系下所有3D点集为:

第一个控制点是所有3D点的重心:

对所有3D点去中心化,这些点罗列成矩阵形式:

进行特征值分解(注意此时并非对A进行SVD分解,是为了减低时间复杂度,SVD分解的复杂度为),其特征值为,对应的特征向量为:

则剩余的3个控制点表示为如下公式:

求解控制点在相机系下的坐标

为参考3D点的图像坐标,则:

其中是尺度因子,将控制点带入上式,得:

上式可以得到两个线性方程:

把这N个点的约束罗列在一起,我们就可以得到如下矩阵:

其中12维向量:

维度,如下形式:

参考